Sync / Blend / Async
网站与图稿使用 Async 表示异步直接替换;实际命令行名称为 replace。blend 同样使用异步调度,只改变动作块合并策略。
三模式流水线总览
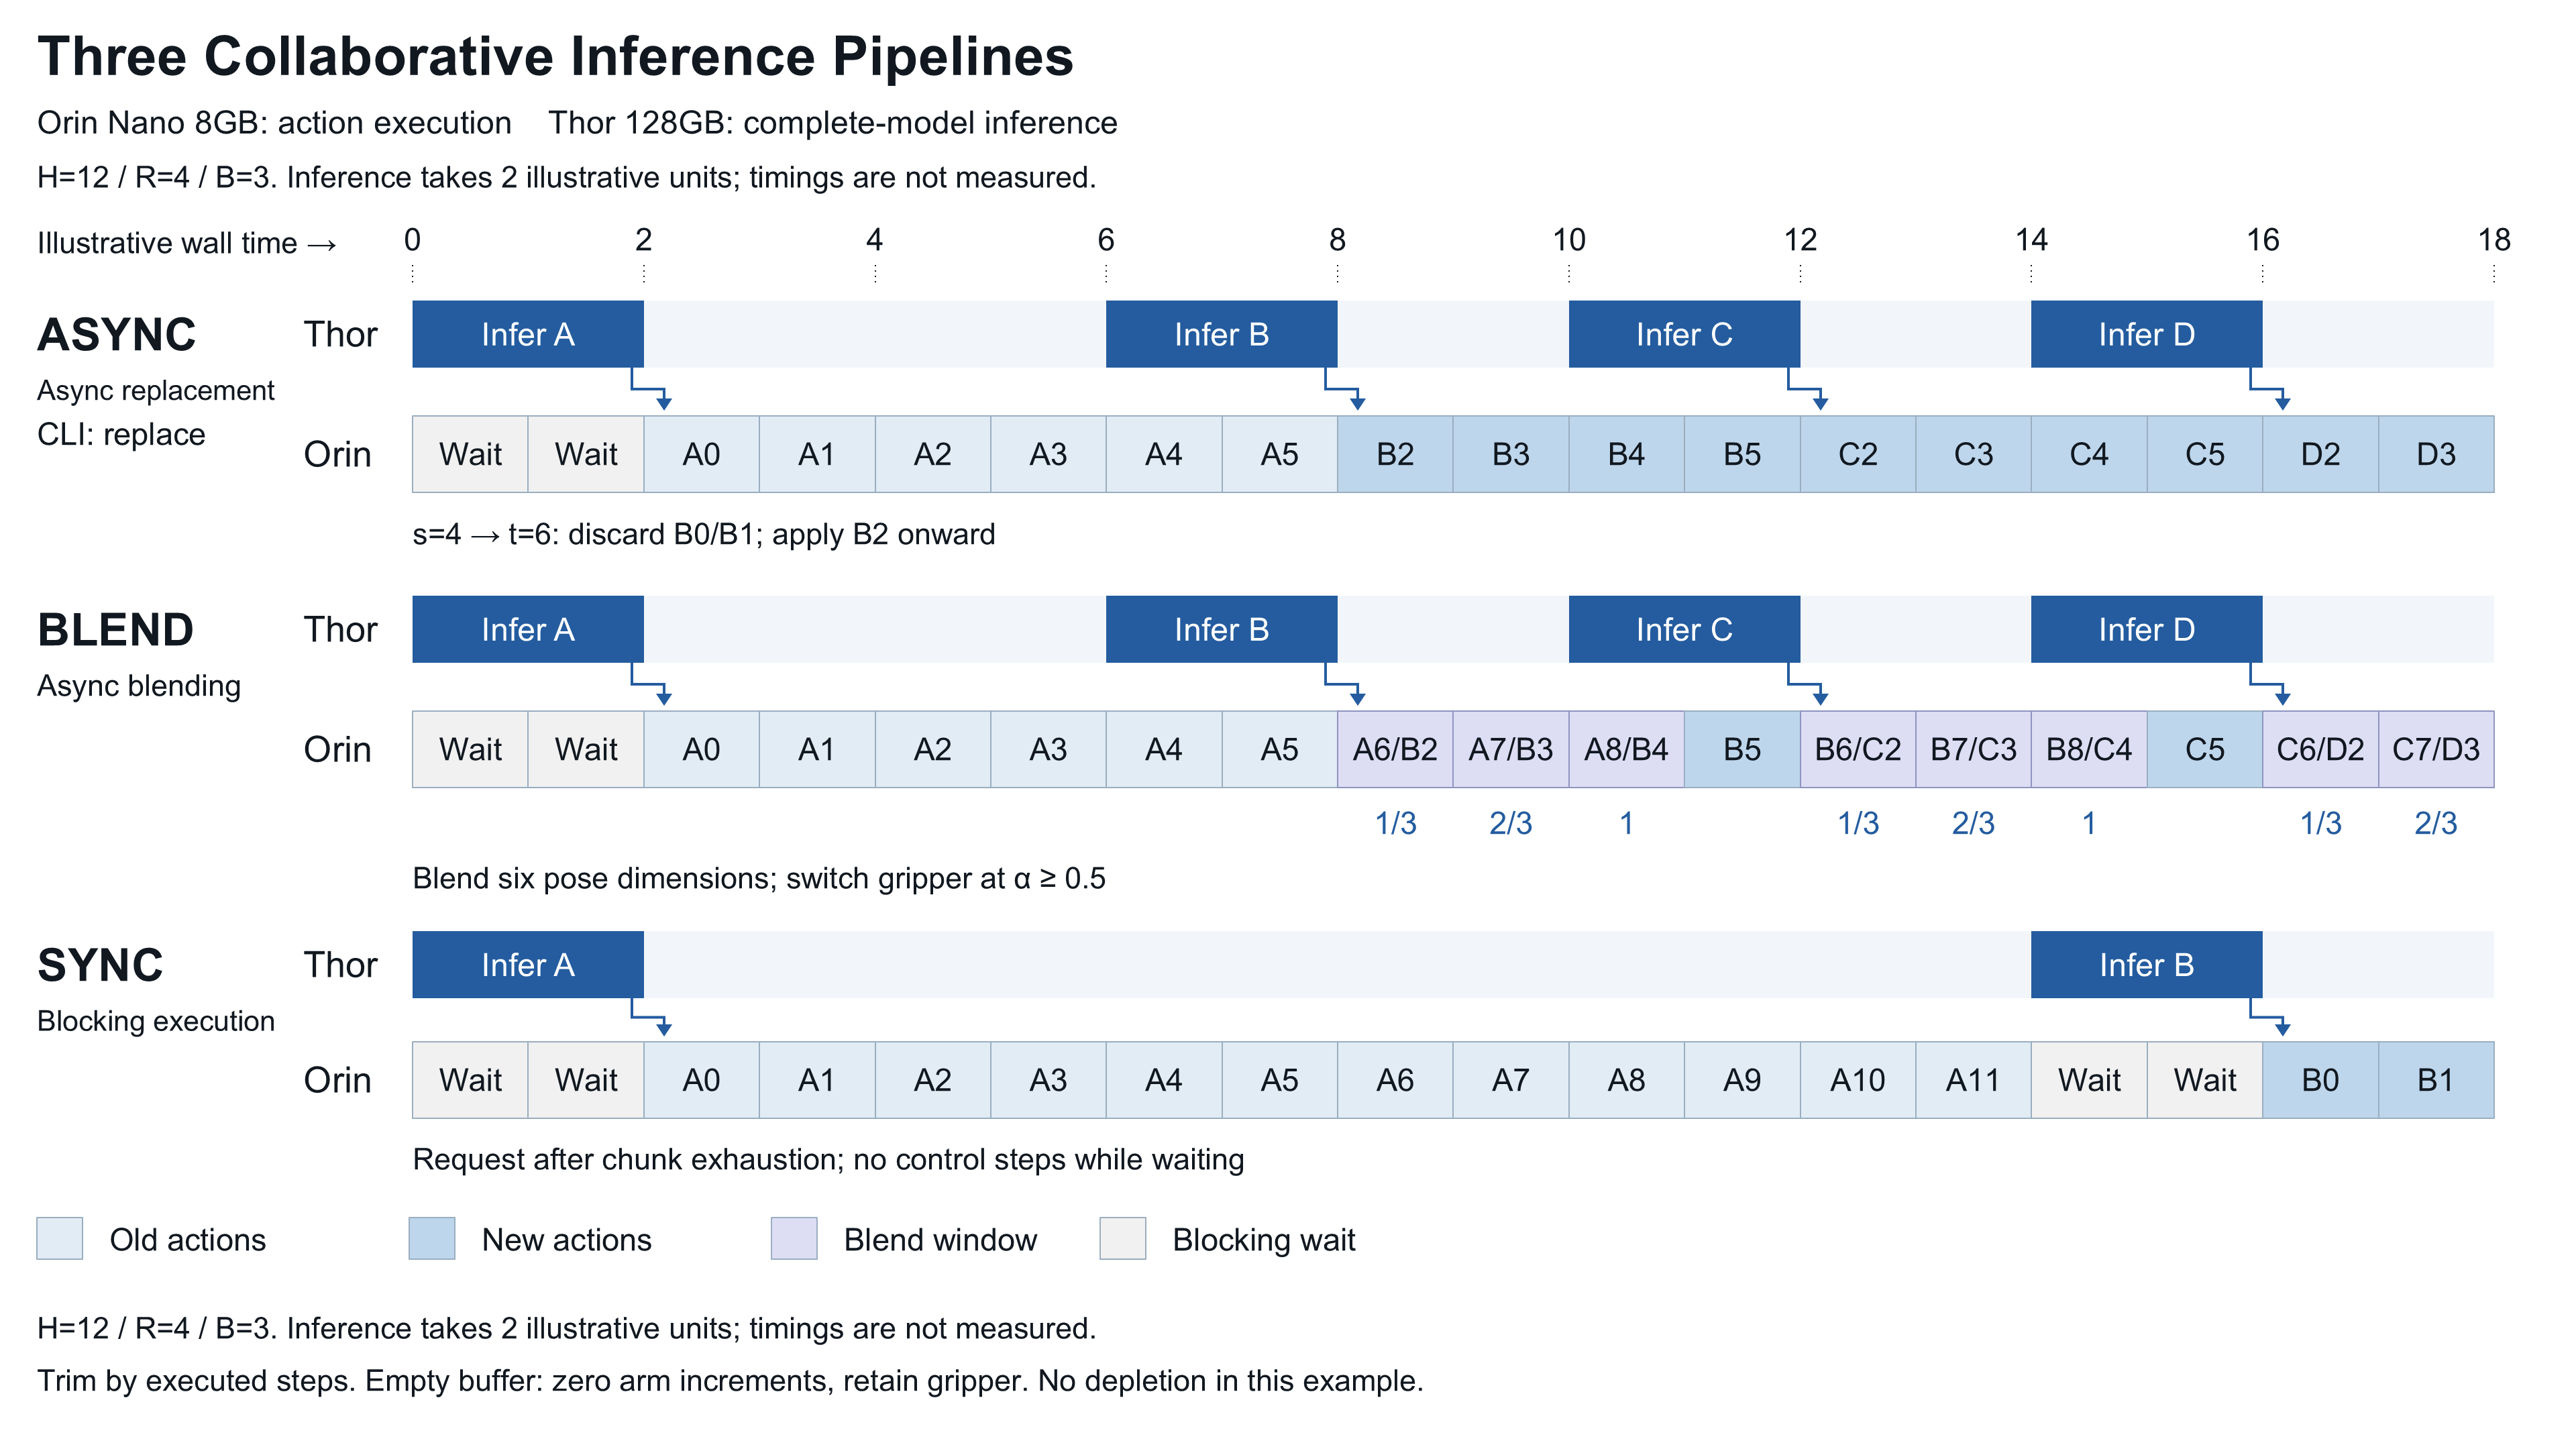
上述流水线图由 DDS 图稿重建为原生纯色对象。下面的动图按同一调度序列绘制,逐步展示控制推进与请求重叠。所有时间单位均为示意。
Thor
····请求 B推理··············
Orin
A0A1A2A3A4A51/32/33/3B5B6B7B8B9B10B11HHHH
控制步 4 采样,在步 6 合并,裁掉 B 的前 2 步。剩余重叠窗口为 3 步,只融合前六维;夹爪离散切换。
旧块 A新块 B融合权重H = hold
机制示例:H=12、R=4、B=3,仅展示一次重规划;省略所有模式共同的首块等待。Sync 等待槽只表示墙钟时间,Async / Blend 槽表示实际控制步;槽宽不代表实测耗时。
流水线动图
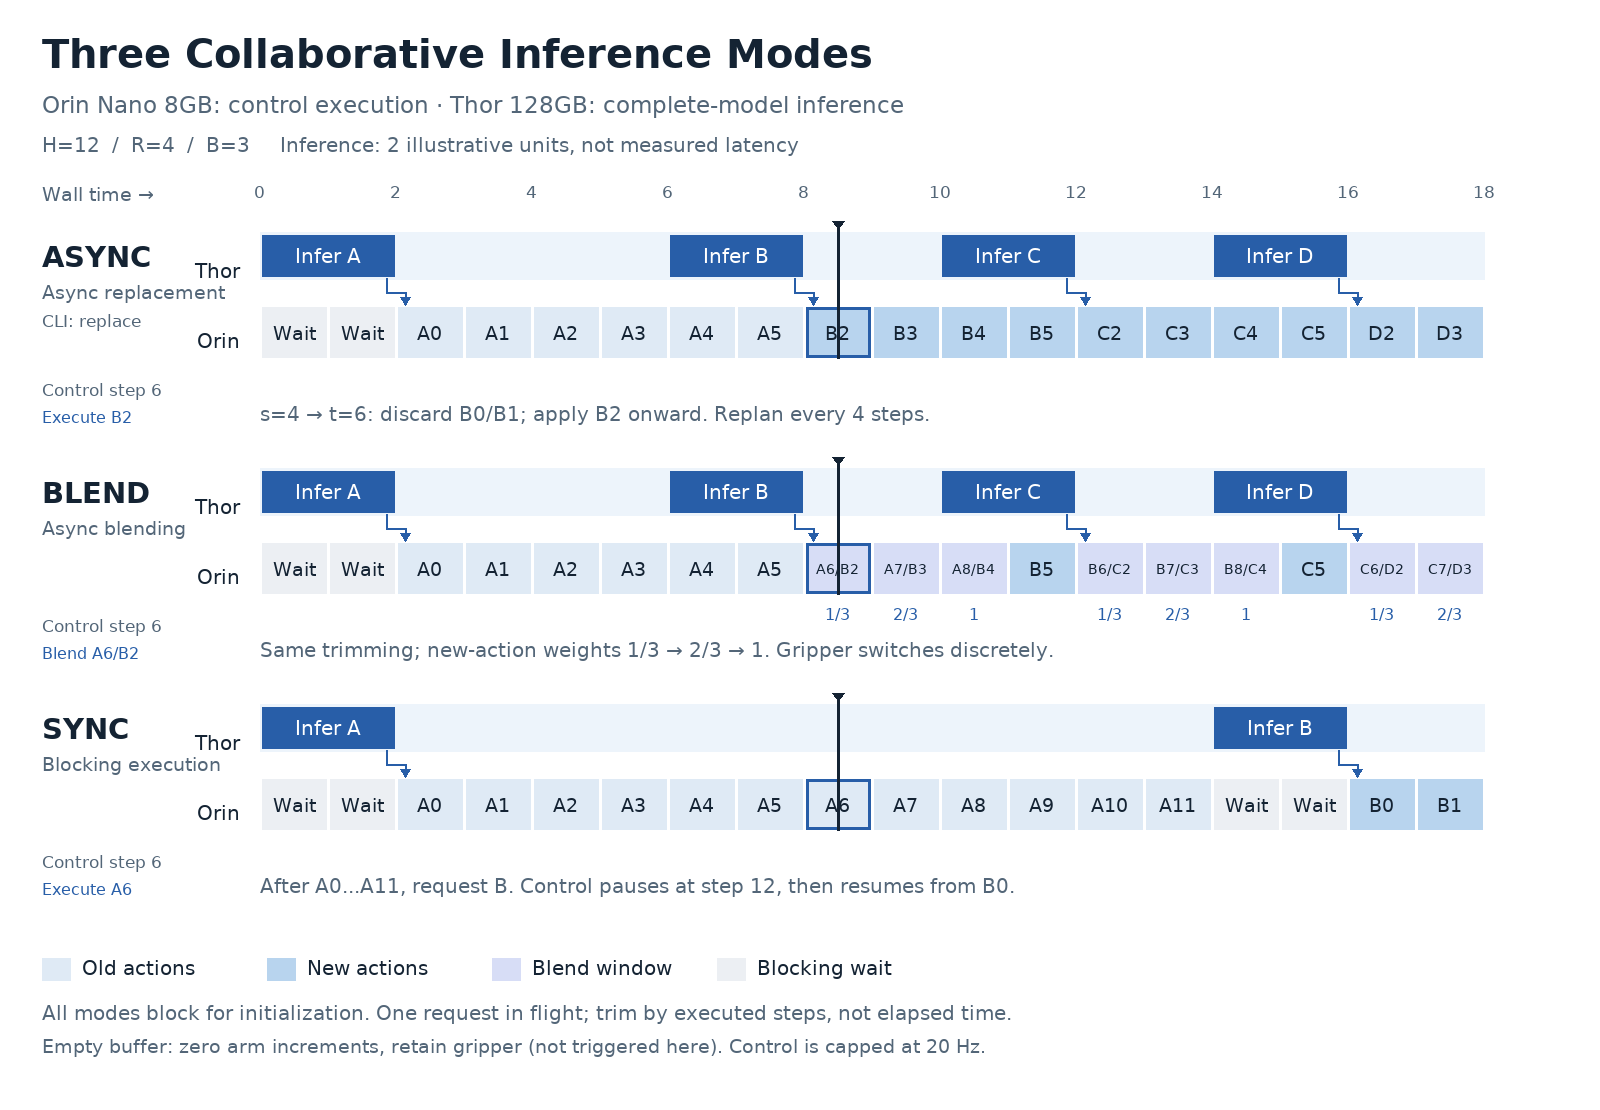
动图默认静止,点击播放。统一示意时间轴,假设单次推理耗时 2 个单位;不代表实测延迟或加速比。融合格显示旧/新动作索引,格下为新动作权重。Async 对应代码中的 replace。
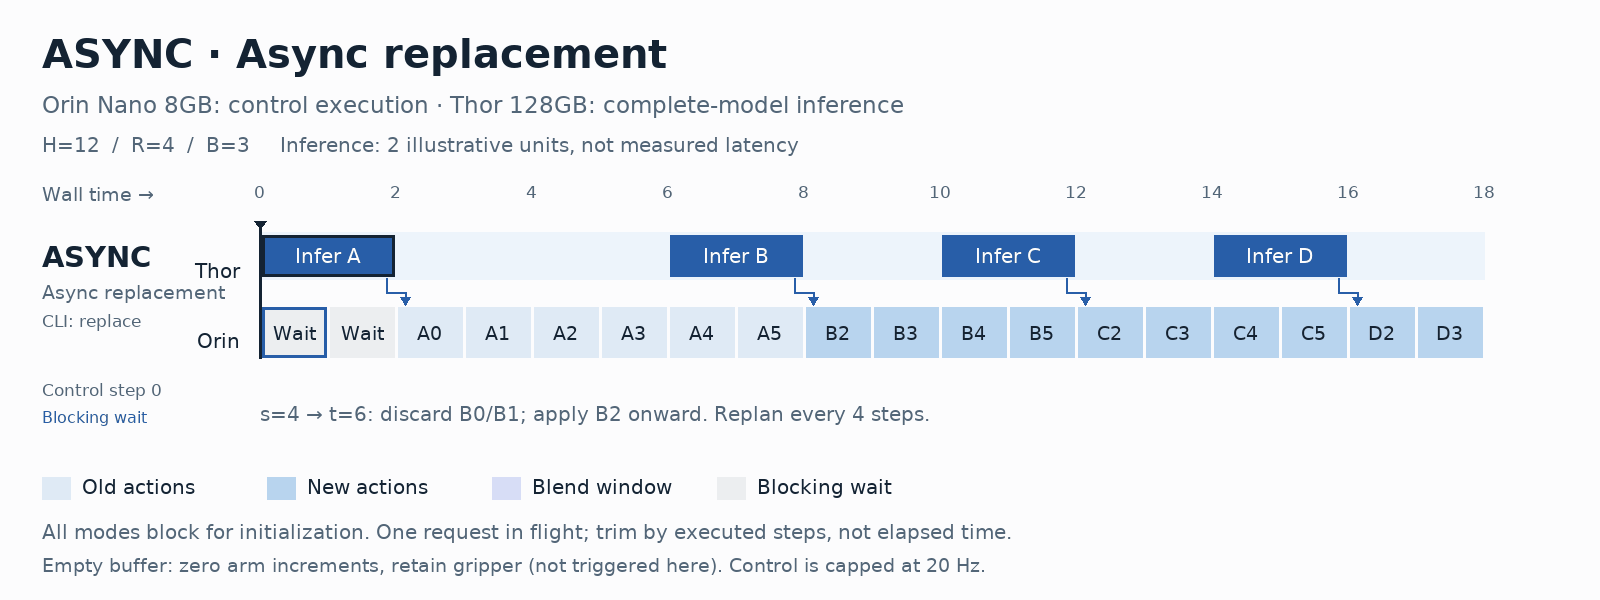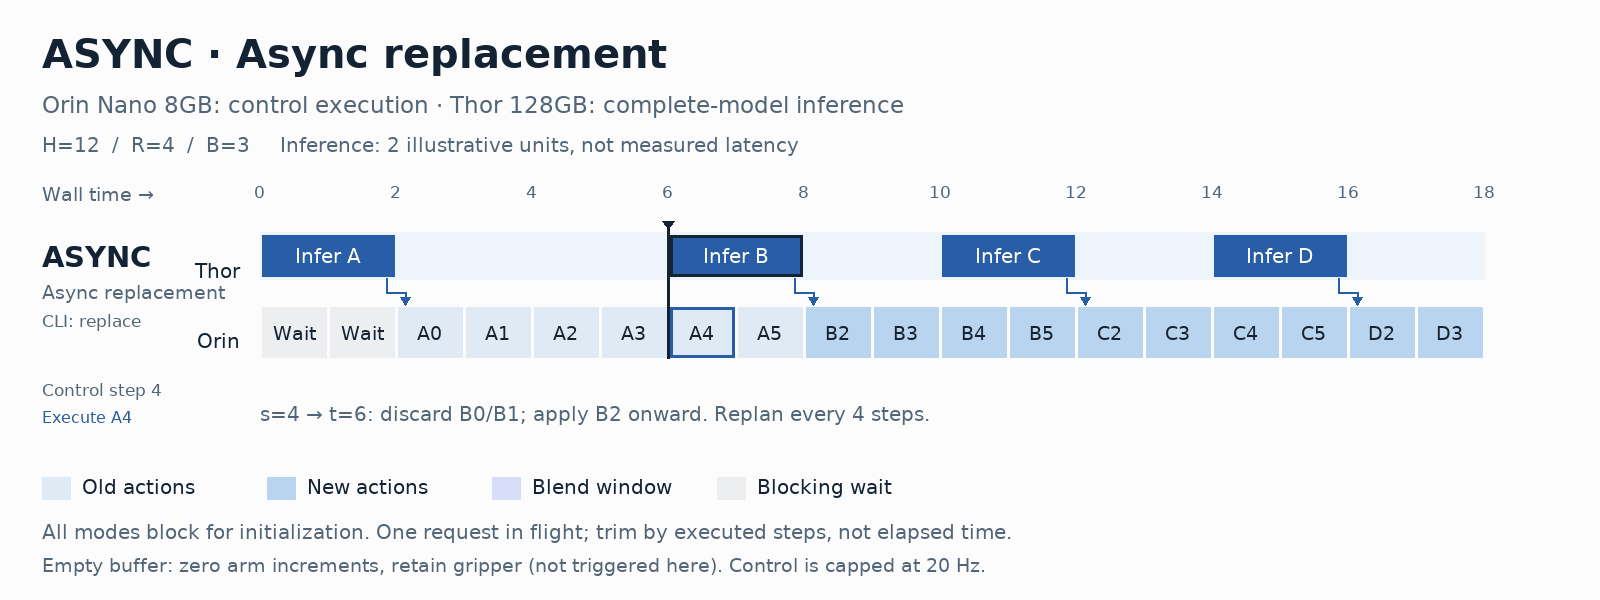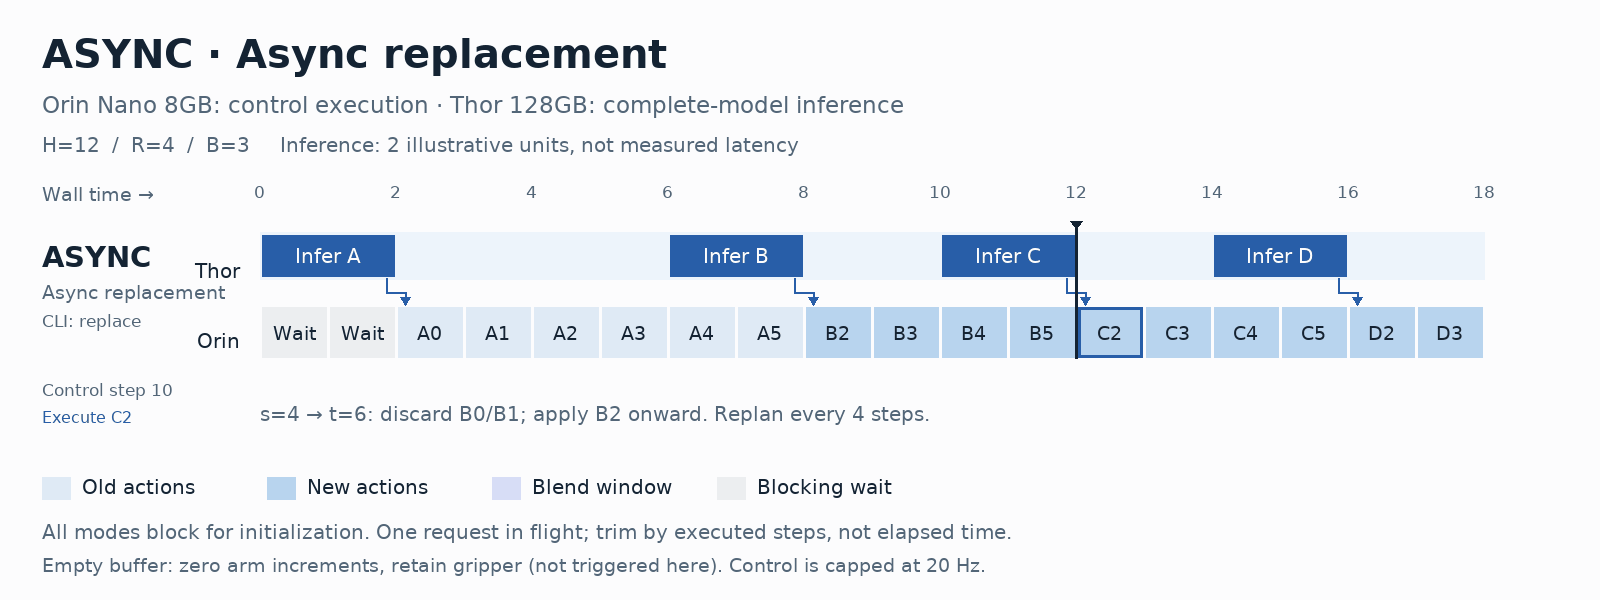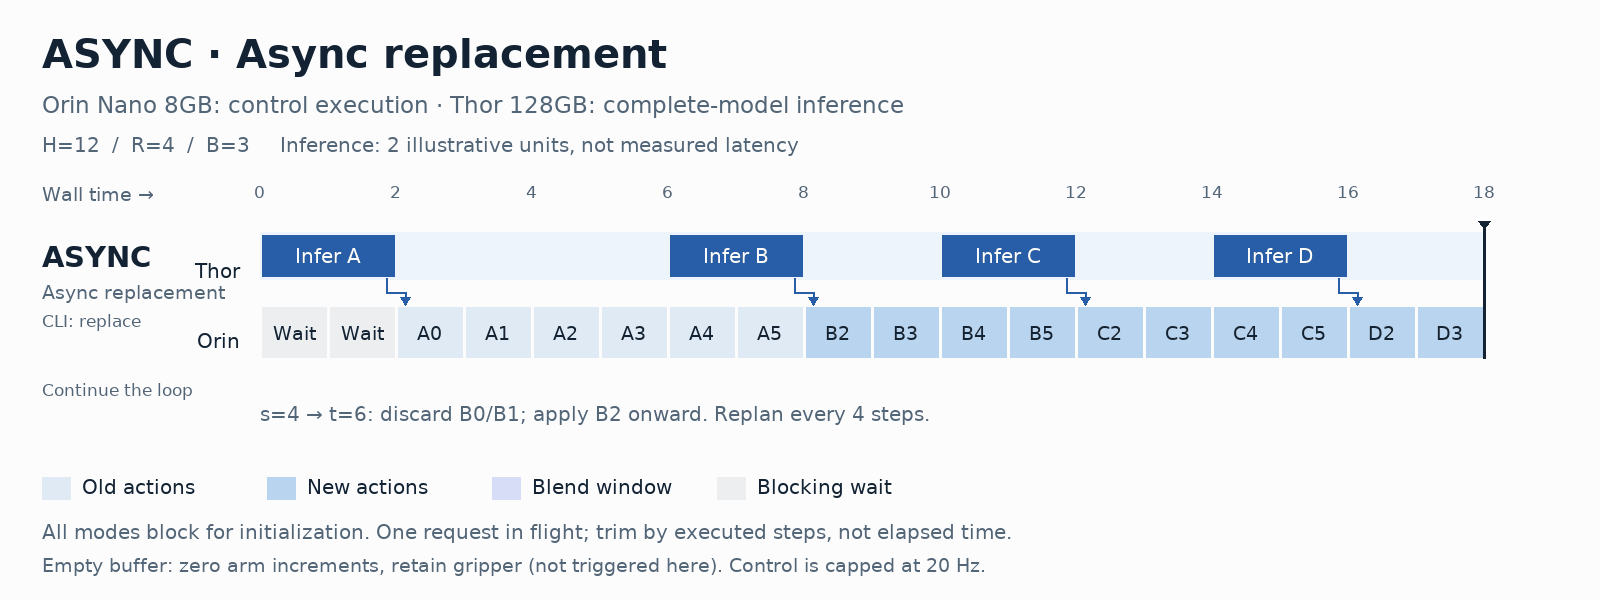
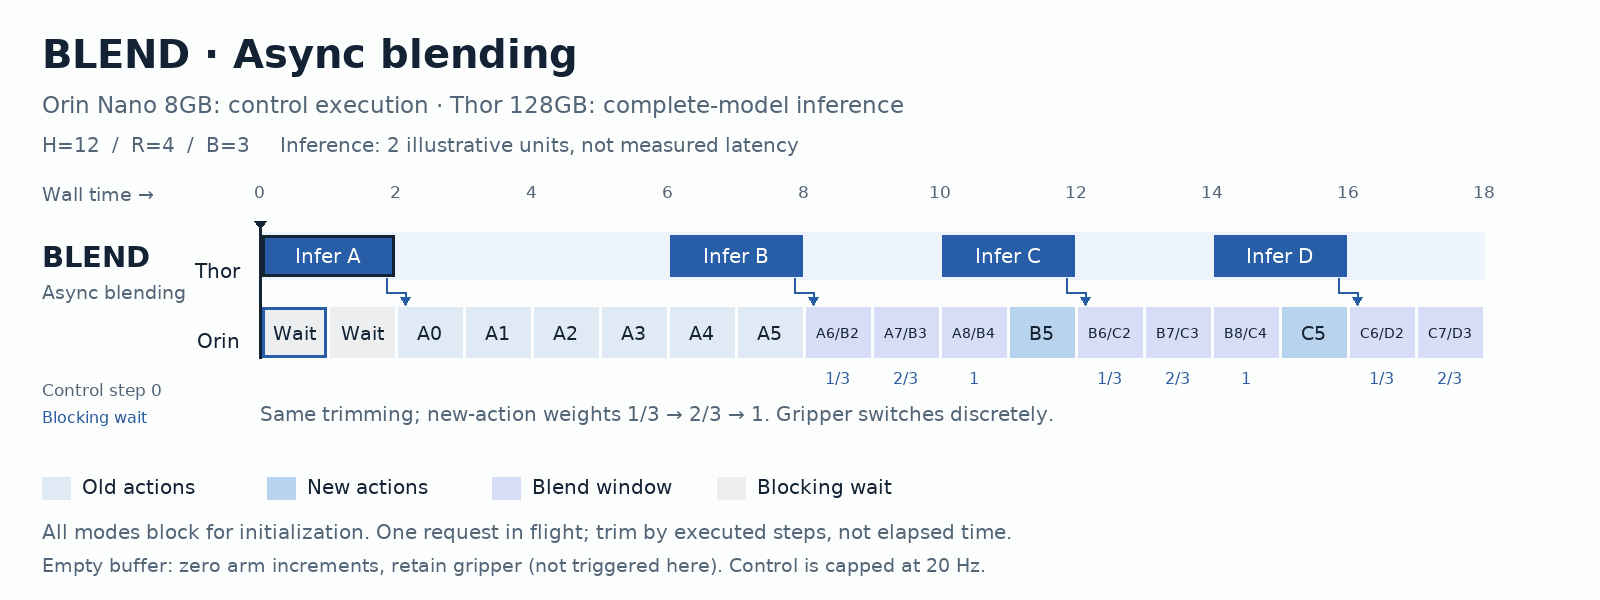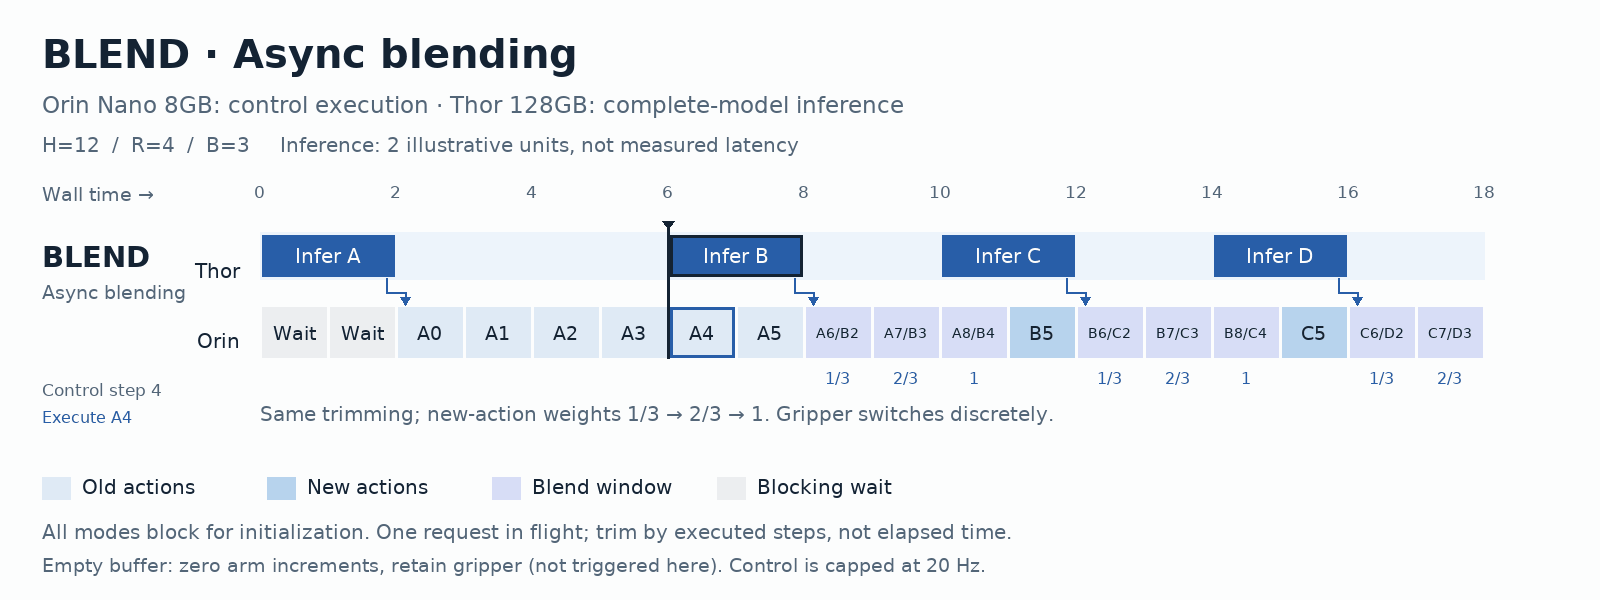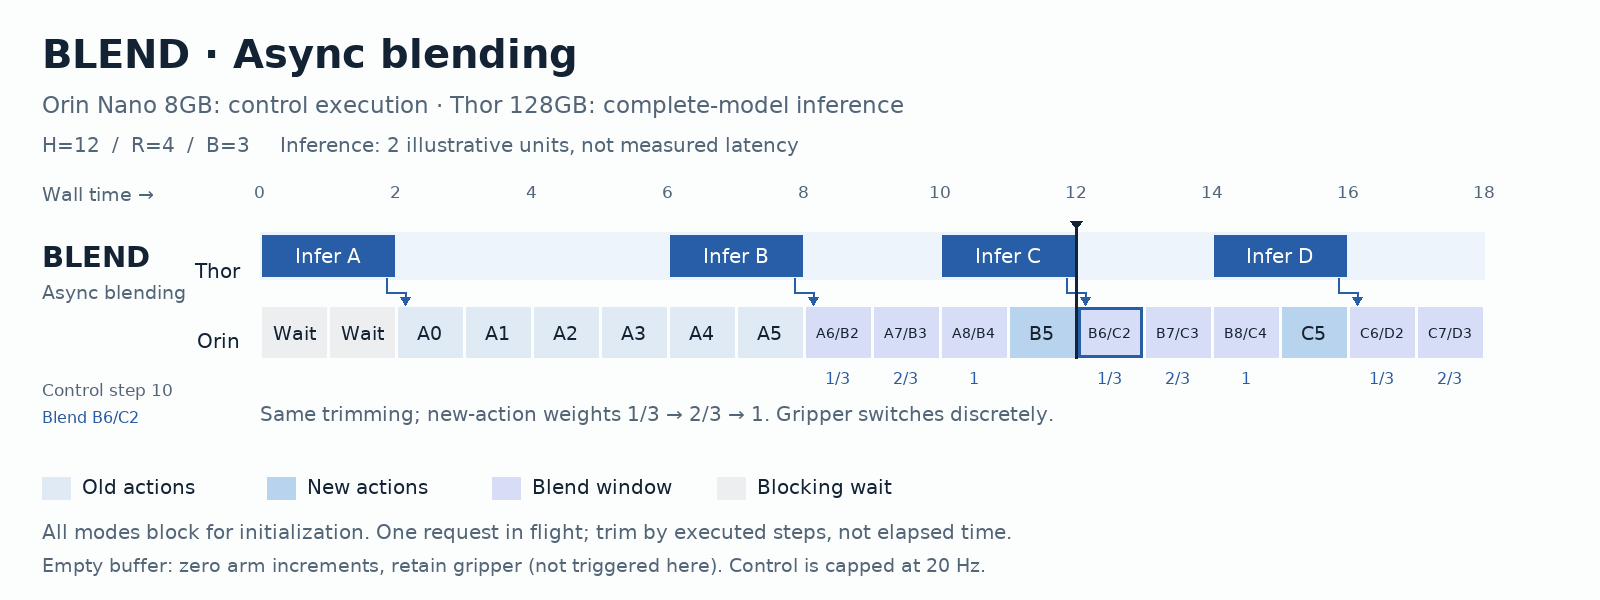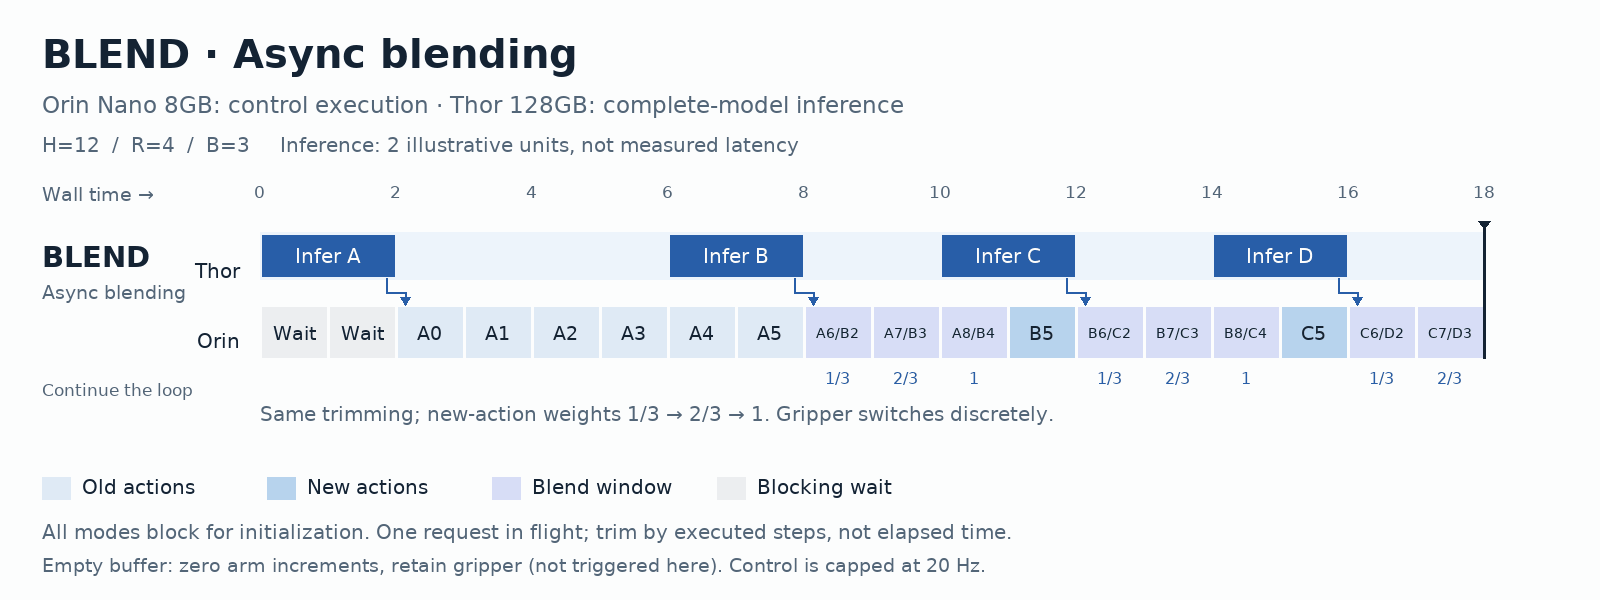
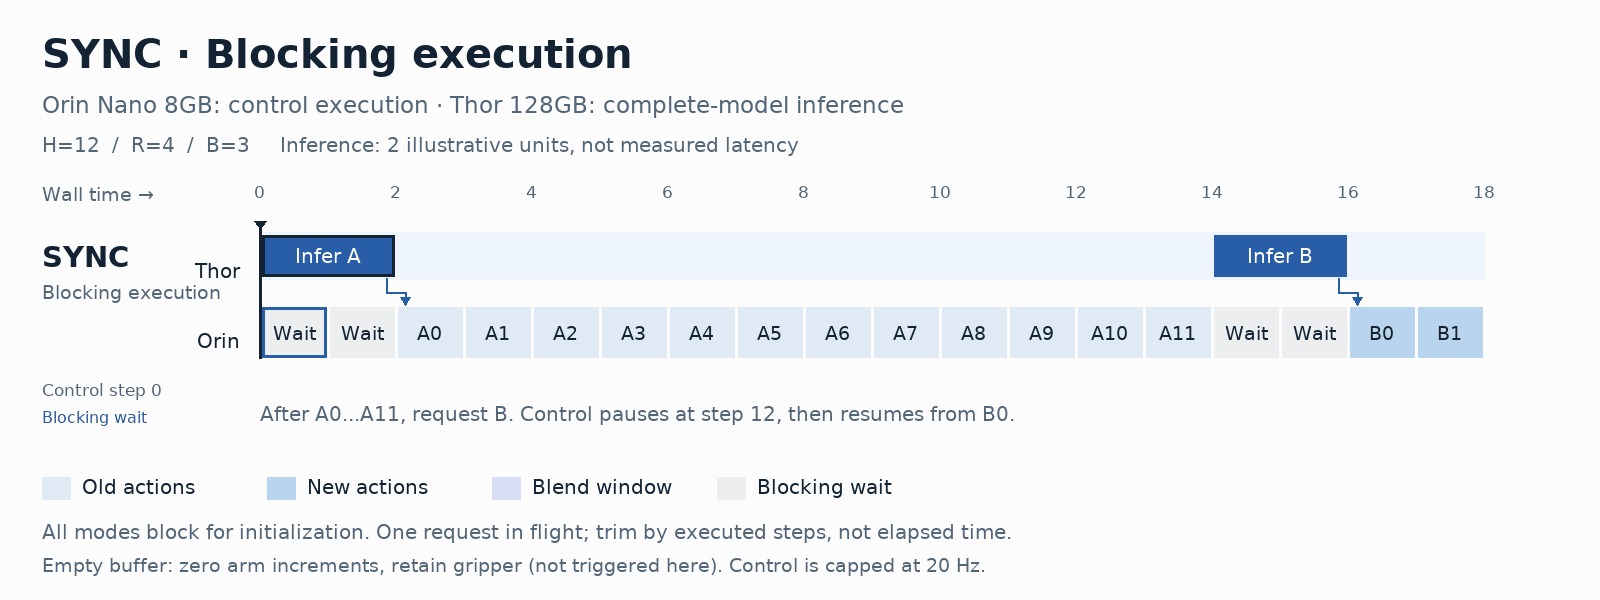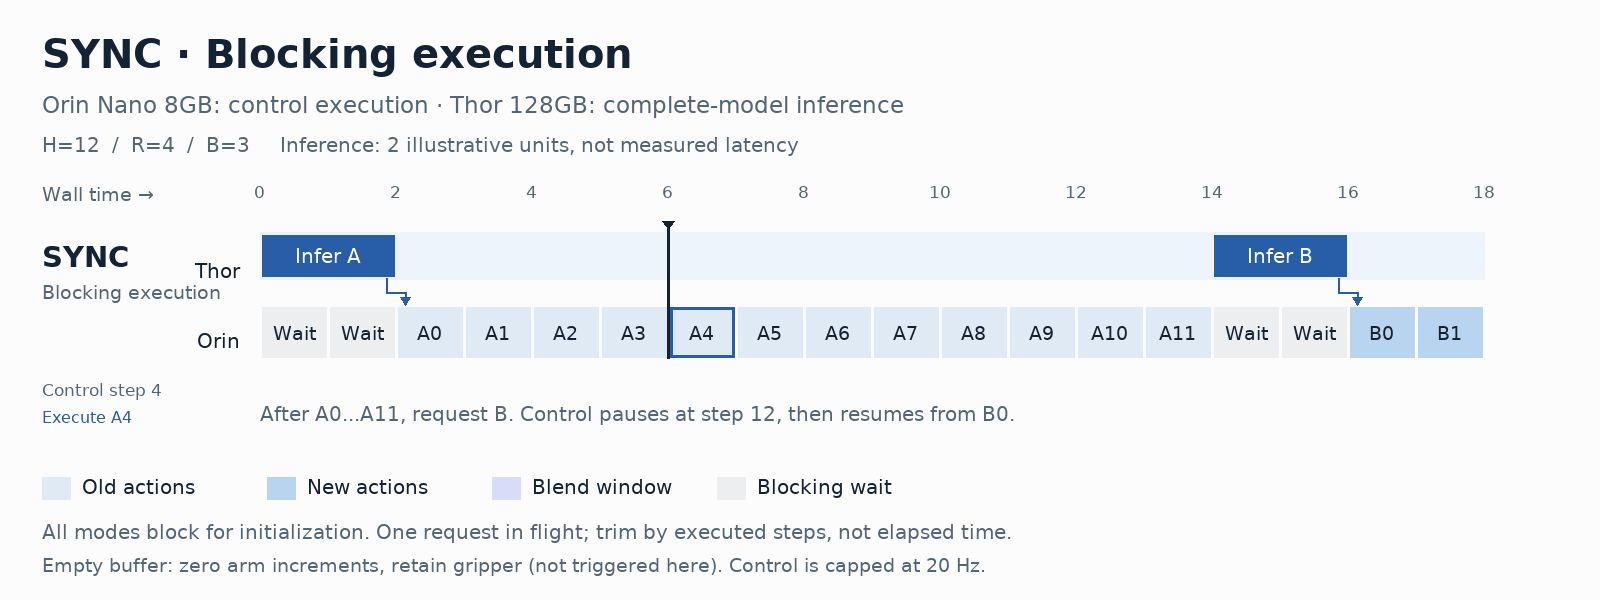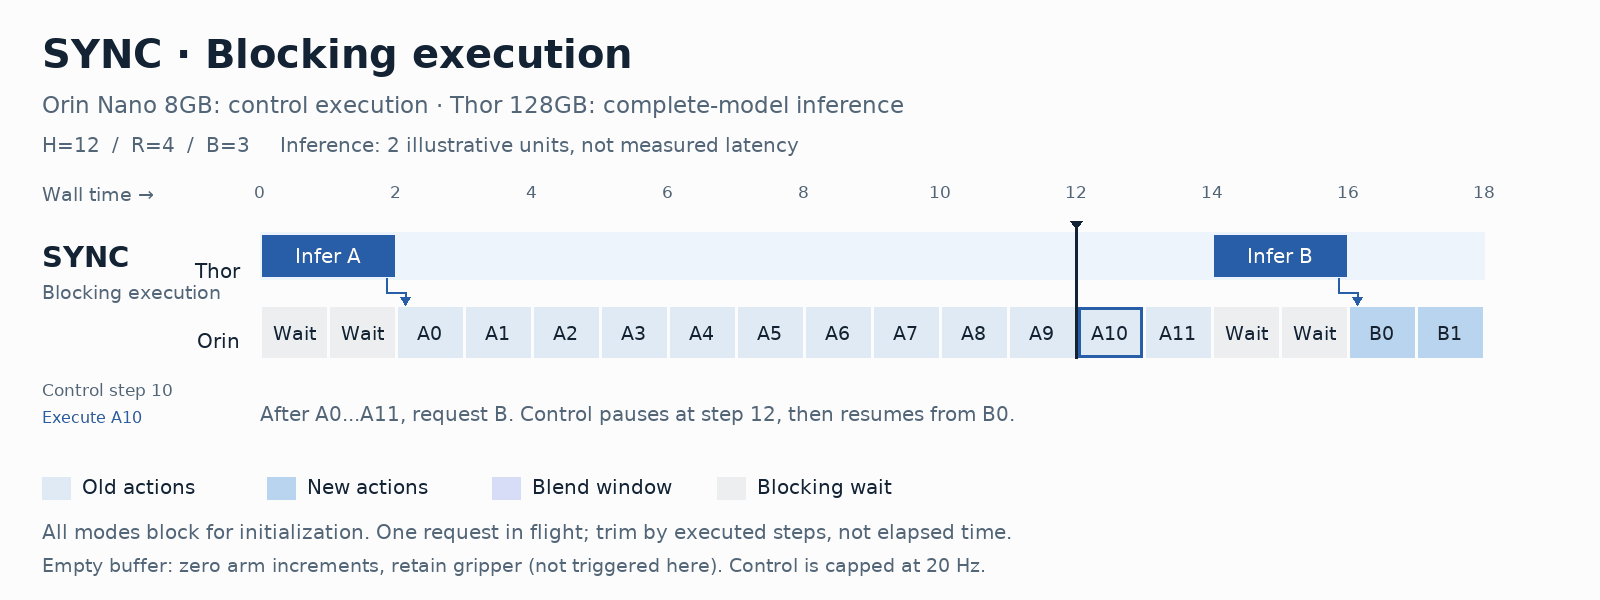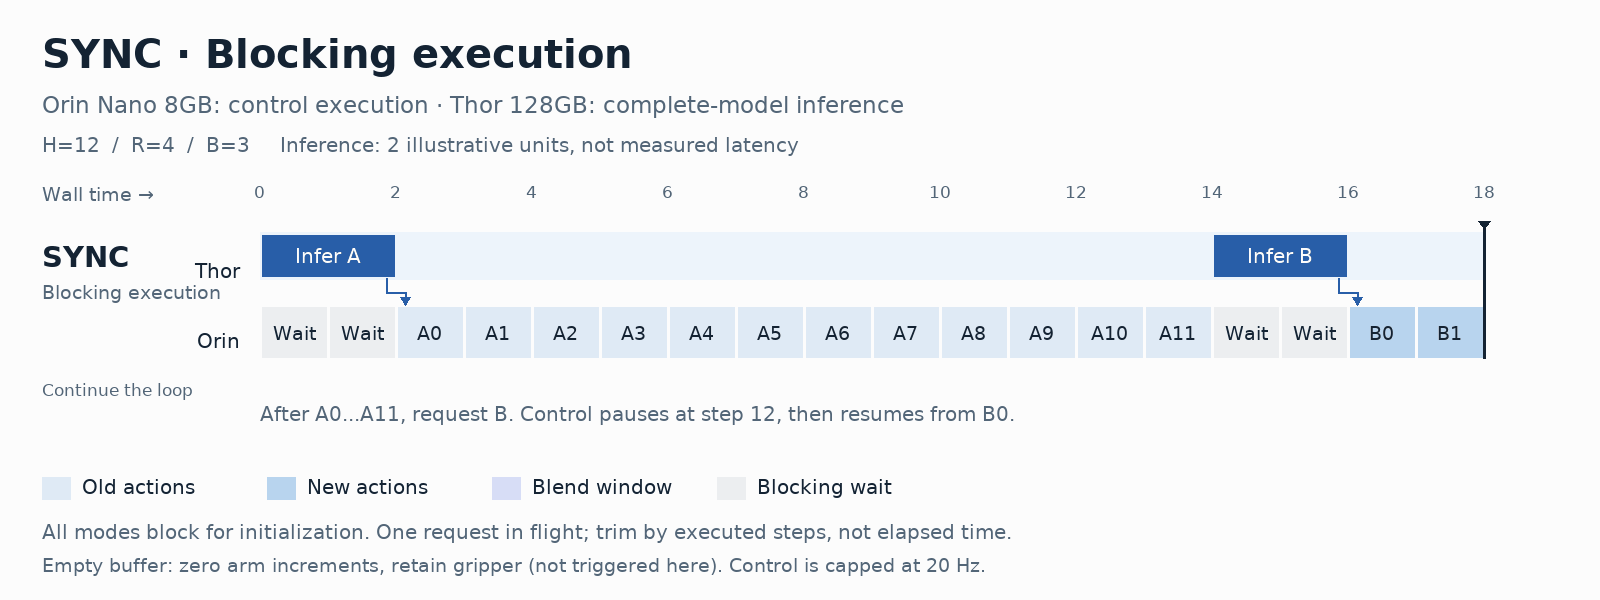
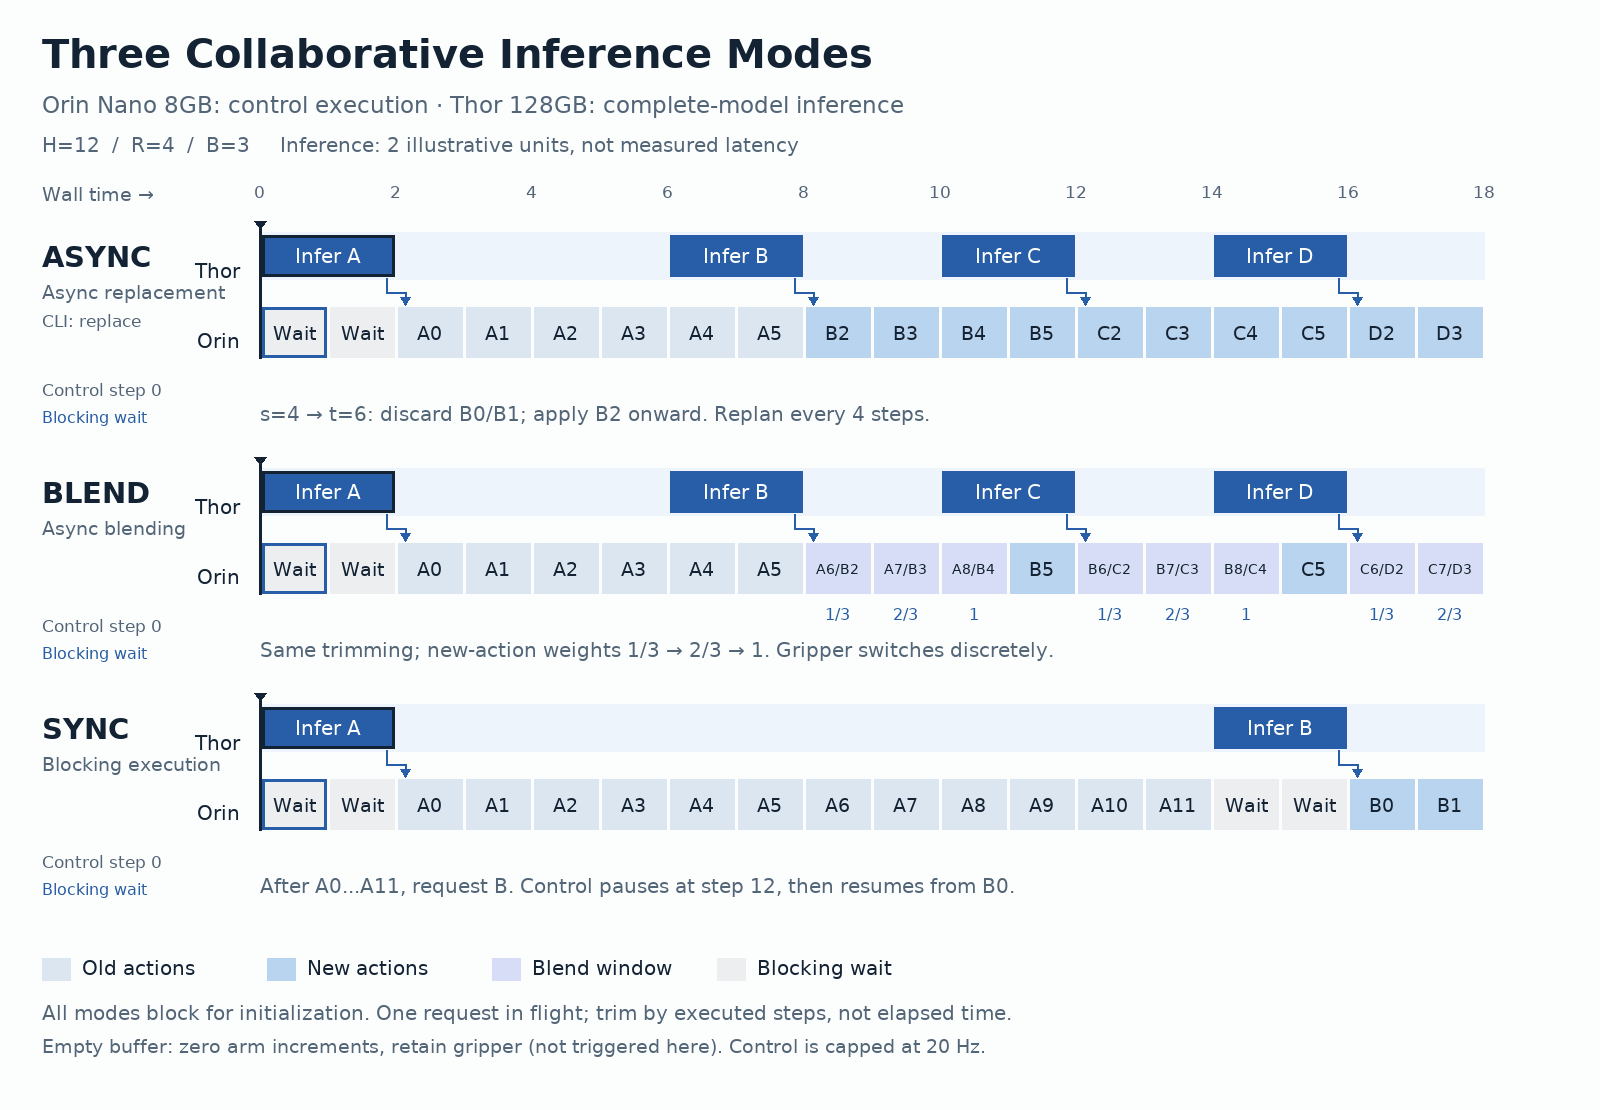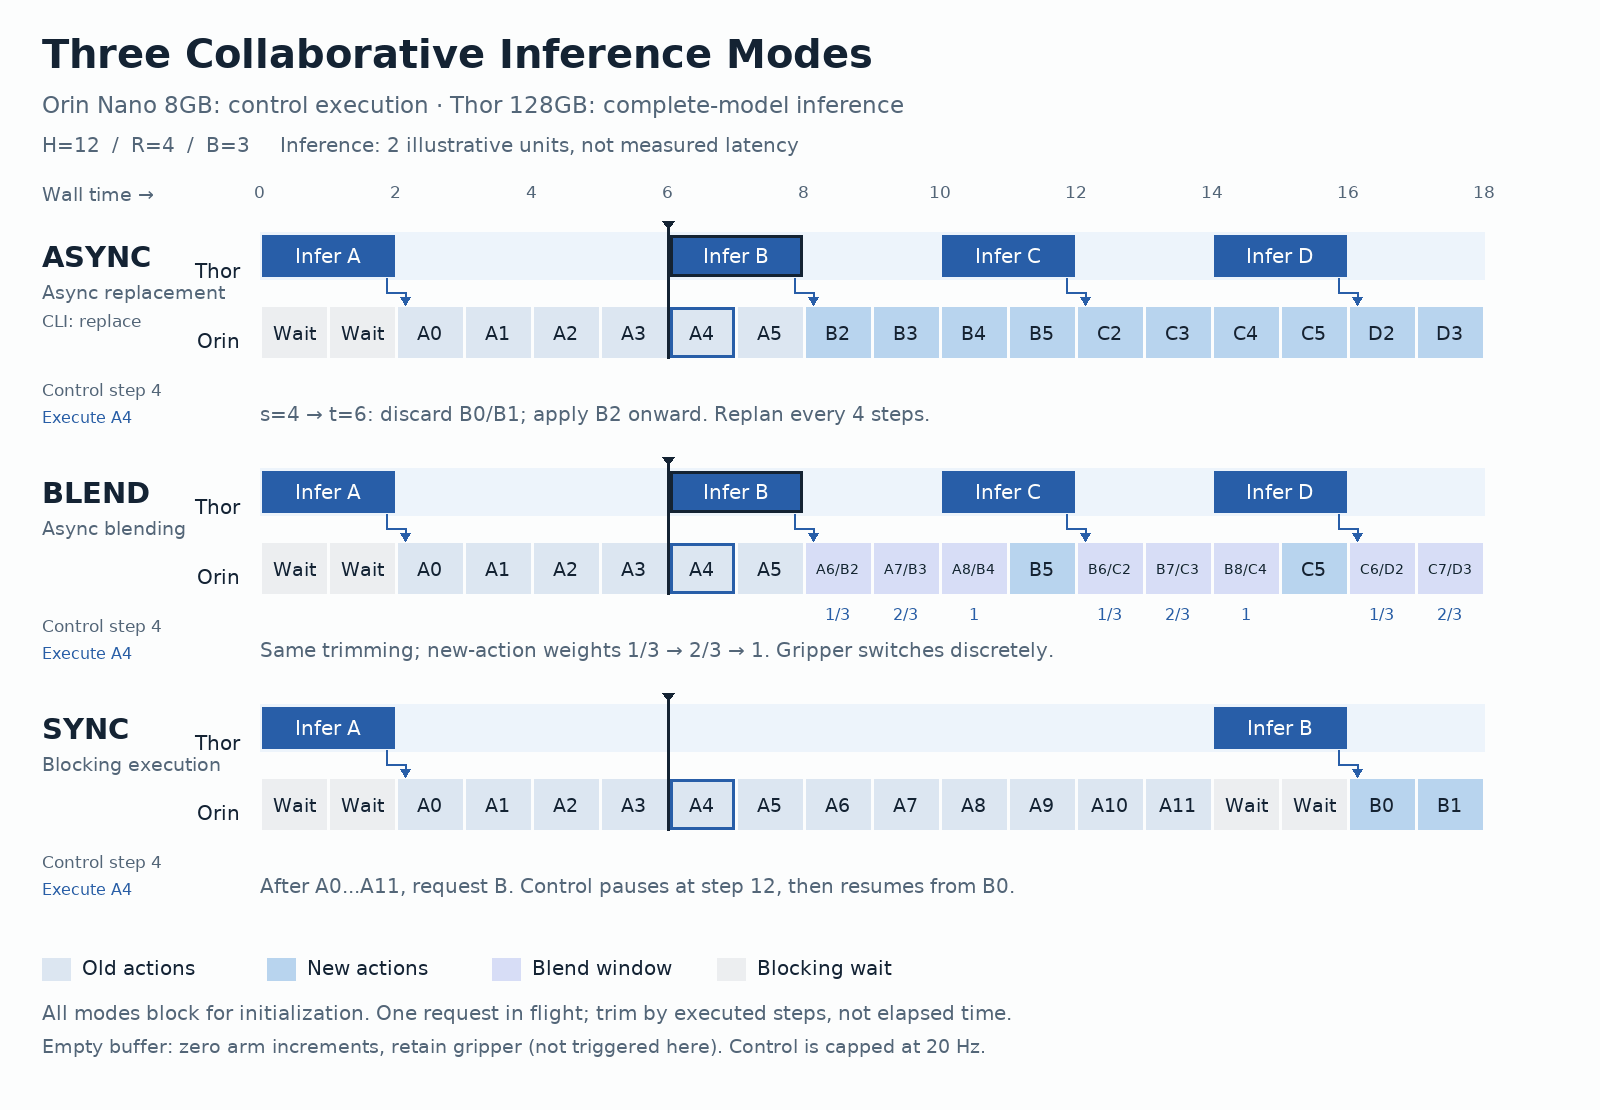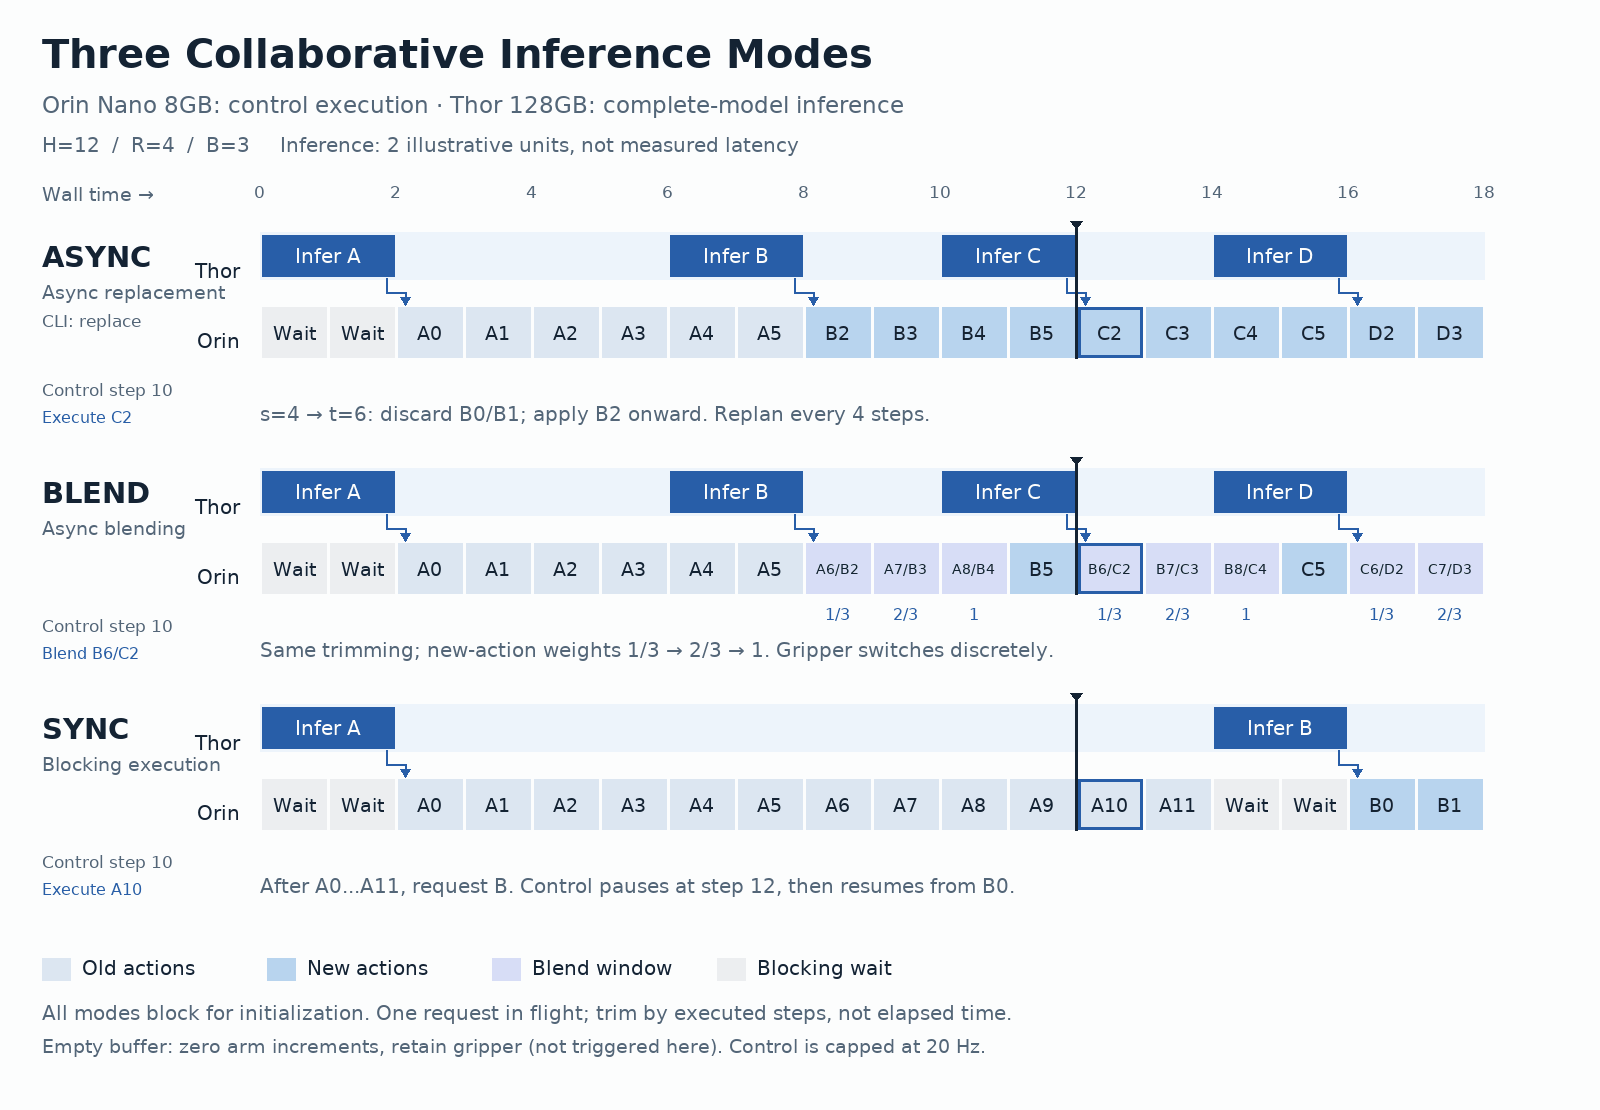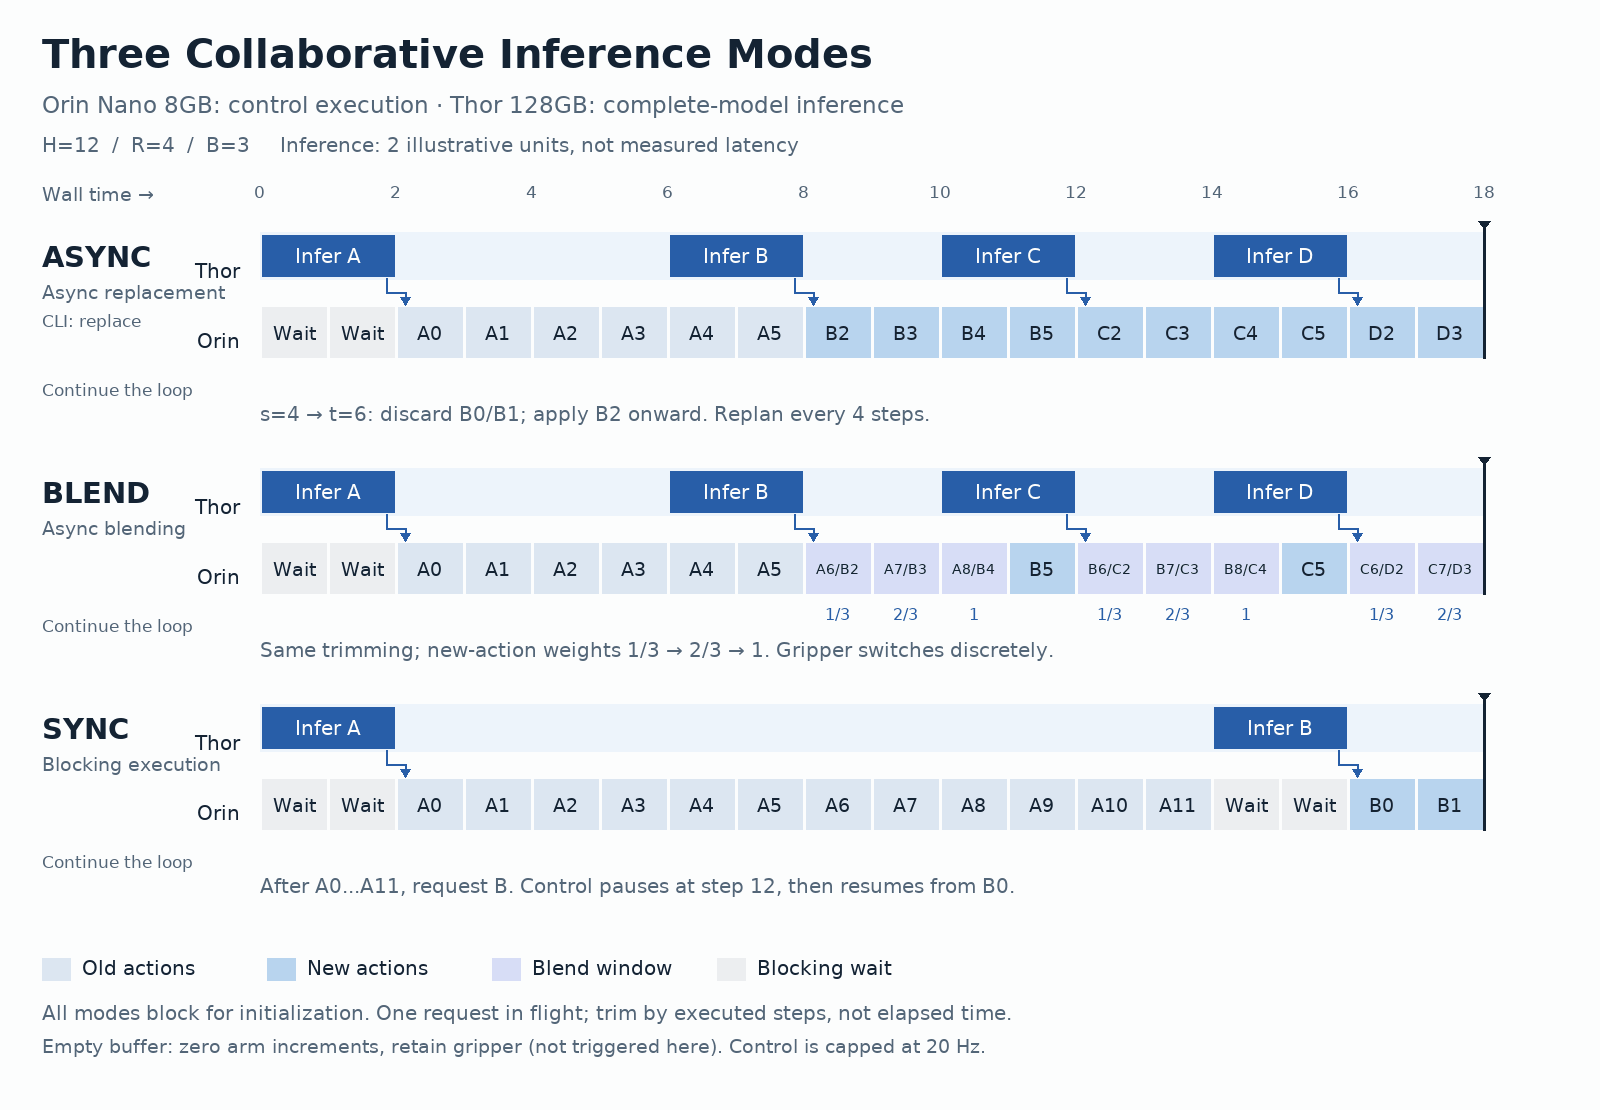
蓝色推理块在 Thor,动作序列在 Orin。三行使用同一示意墙钟时间轴;sync 的等待段保持实际控制步不变,async 与 blend 则继续执行已有动作。默认 H=12 / R=4 / B=3;动画显示重复重规划,而不是只展示一次请求。
共同规则
- 第一次预测阻塞等待,建立初始动作块。
- 默认块长
H=12,异步每R=4个实际控制步尝试重规划,融合窗B=3。 - 最多一个请求在途;后台输入使用观测副本,避免环境复用图像缓冲区。
- 新动作依据已执行控制步对齐,不用 HTTP 耗时除以 50 ms 推算。
- 控制上限为 20 Hz;仿真慢时不跳步、不追赶。
Sync:阻塞基线
当前动作块执行完毕后,获取新的观测并请求下一块。等待期间不推进 env.step()。它的阻塞等待应在墙钟视频中保留,不能用固定 FPS 的回放掩盖。
bash
bash scripts/libero/run_async_benchmark.sh --modes syncAsync:对齐后替换
后台预测时继续执行旧块。设采样步为 s、返回时实际控制步为 t,裁掉新块的前 min(t-s, H) 项,再将剩余动作写入未来时间线;旧未来动作(含旧尾部)整体被替换。
例如在步 4 采样、步 6 合并,新块 B 的 B0、B1 过期,从 B2 开始应用。若 t-s ≥ H,整块丢弃,不破坏仍有效的旧未来动作。
bash
bash scripts/libero/run_async_benchmark.sh --modes replaceBlend:重叠区渐变
先执行同样的过期裁剪,再求新旧时间线的连续重叠长度 O,最大为 blend_steps。重叠区第 i 项的权重为 α=(i+1)/O:
text
arm = (1 − α) × old_arm + α × new_arm
gripper = new_gripper if α ≥ 0.5 else old_gripper
完整三步重叠时,权重为 1/3 → 2/3 → 1。只有两步重叠时是 1/2 → 1;无重叠时直接采用新动作。前六维为相对位姿指令,夹爪不生成中间值。
bash
bash scripts/libero/run_async_benchmark.sh --modes blend --blend_steps 3缓冲耗尽与错误
异步等待期间若当前步没有动作,输出零手臂增量,保持上一夹爪命令,并计入 hold_steps。若请求最终失败,异常向上抛出;不会静默切到本地模型,也不会无限使用旧动作。
这一策略是 LIBERO 仿真的缓冲退化行为,不包含真机限位、碰撞检测、独立急停和通信失联看门狗。长时延可通过 --extra_delay_s 实验观察。
比较时看什么
| 问题 | 观察量 |
|---|---|
| 是否完成任务 | success_rate |
| 控制节奏是否稳定 | control_intervals.p95_ms、control_lateness |
| 是否经常用尽缓冲 | hold_steps、expired_chunks |
| 指令变化是否变小 | arm_action_changes;这是混合单位指令 L2,不是 jerk |
| 是否缩短任务总时间 | rollout_wall_time_s,同时保留成功率 |
Blend 是推理阶段的启发式融合,没有重新训练、延迟条件模型或 RTC 机制。它可能改善指令切换,也可能影响任务成功率,需要实测判断。