双设备推理,完整闭环
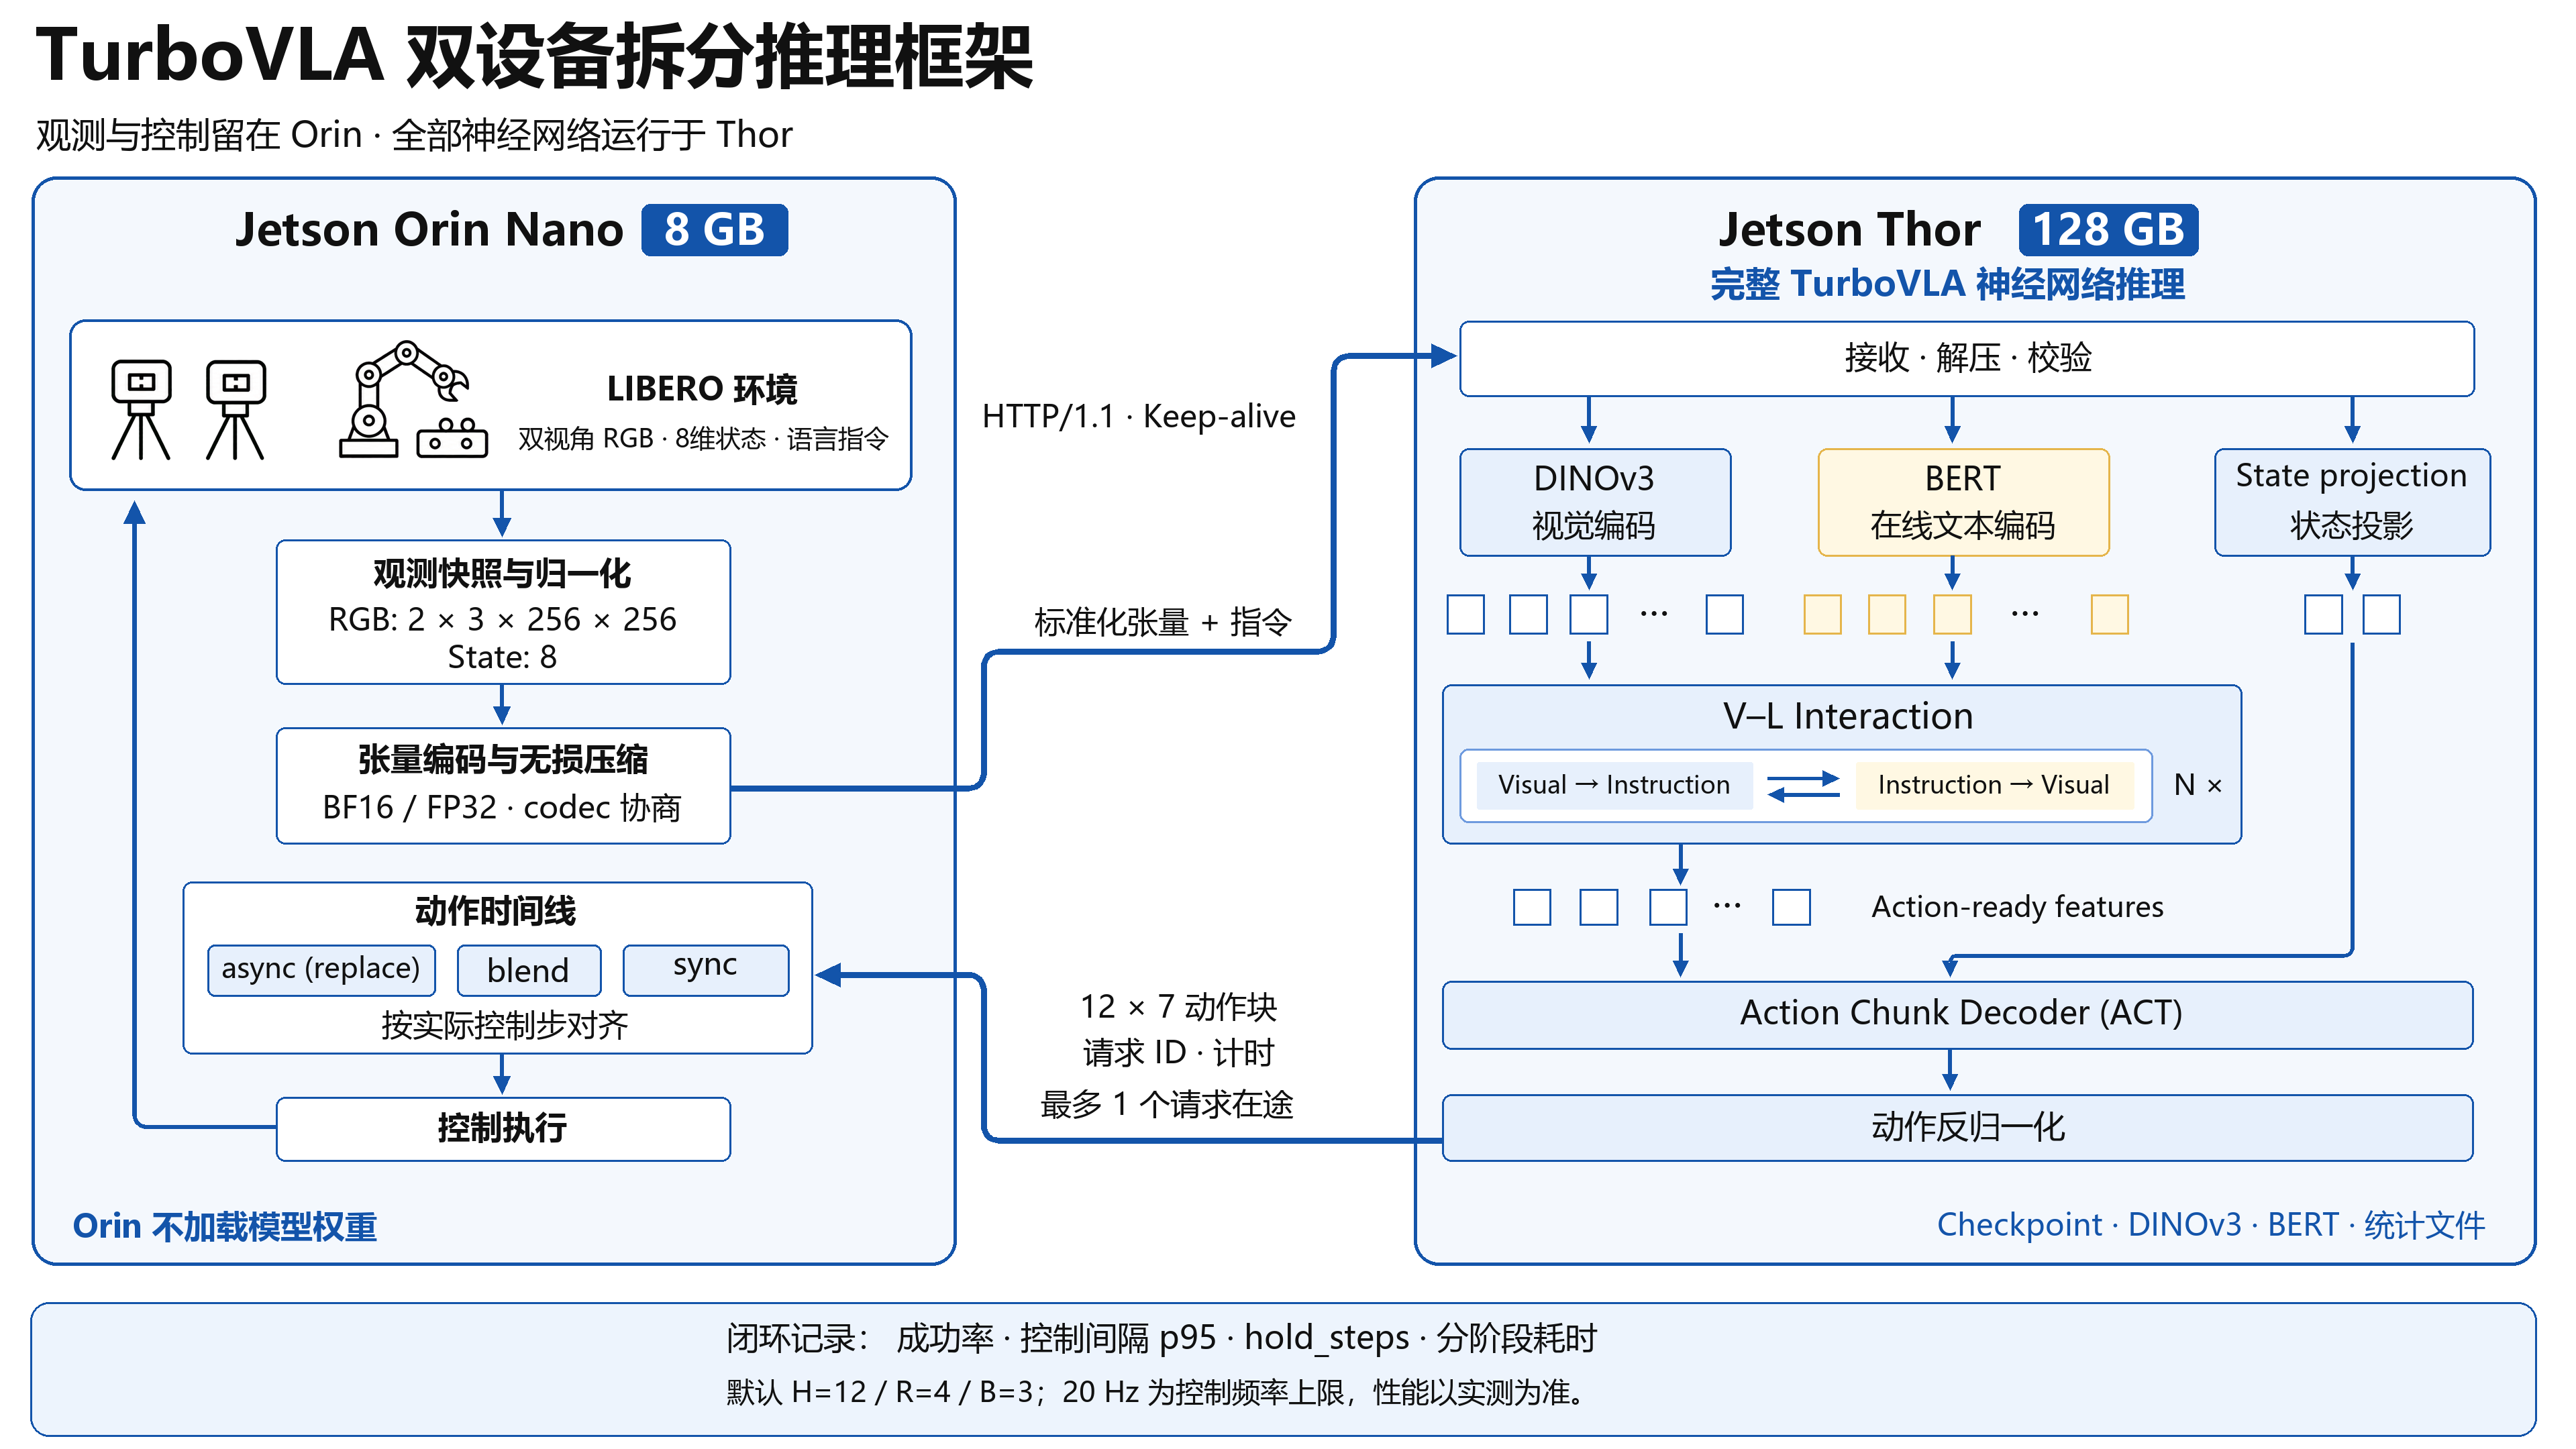
TurboVLA-SplitInfer 将观测预处理与动作执行留在 Orin Nano 8GB,将完整神经网络放在 Thor 128GB,通过同步、异步替换与异步融合比较控制效果。
Jetson Orin Nano 8 GB
观测、预处理与控制
- LIBERO 双视角观测
- 图像与状态归一化
- 张量编码、无损压缩
- 动作时间线与环境执行
张量 + 指令 →HTTP/1.1← 12 × 7 动作
Jetson Thor 128 GB
完整神经网络推理
- DINOv3 + 在线 BERT
- 双向视觉语言交互
- 状态投影 + ACT 解码
- 动作反归一化与返回
实物部署
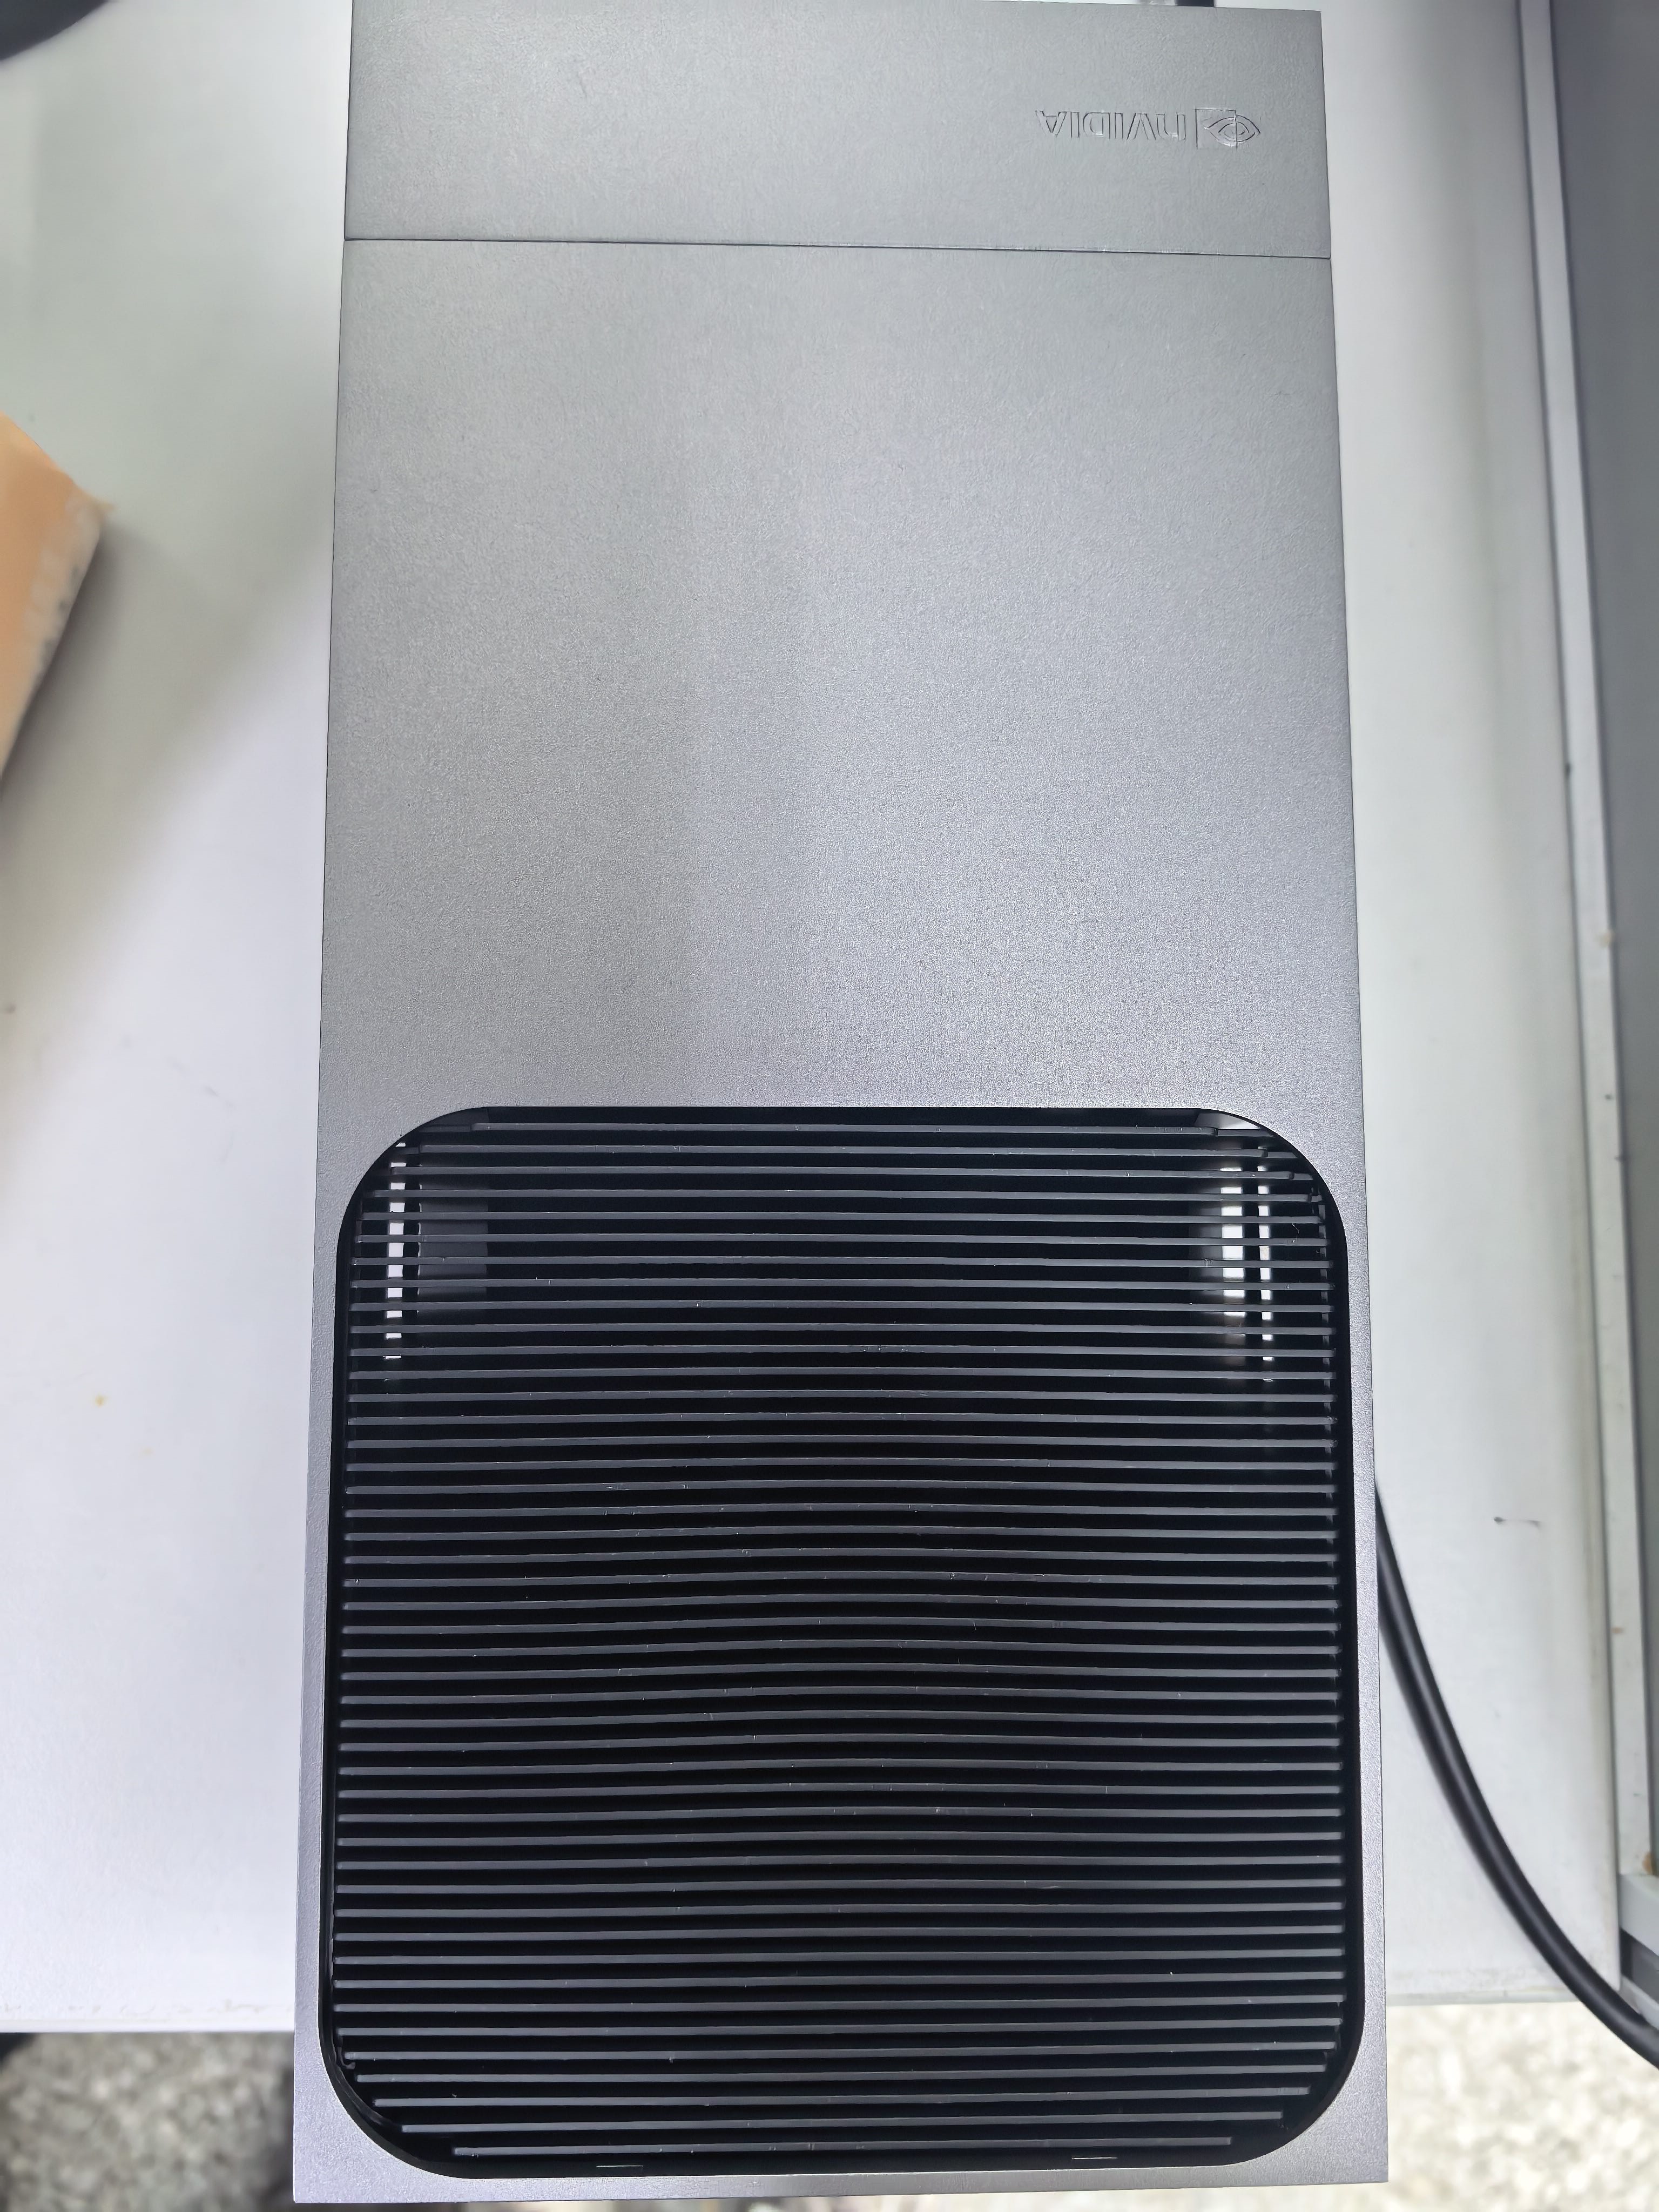
项目已在 Jetson Orin Nano 8GB 与 Jetson Thor 128GB 两台实体设备上部署。下图为项目现场设备的实拍整理版,分别对应观测与控制端、完整模型推理端。
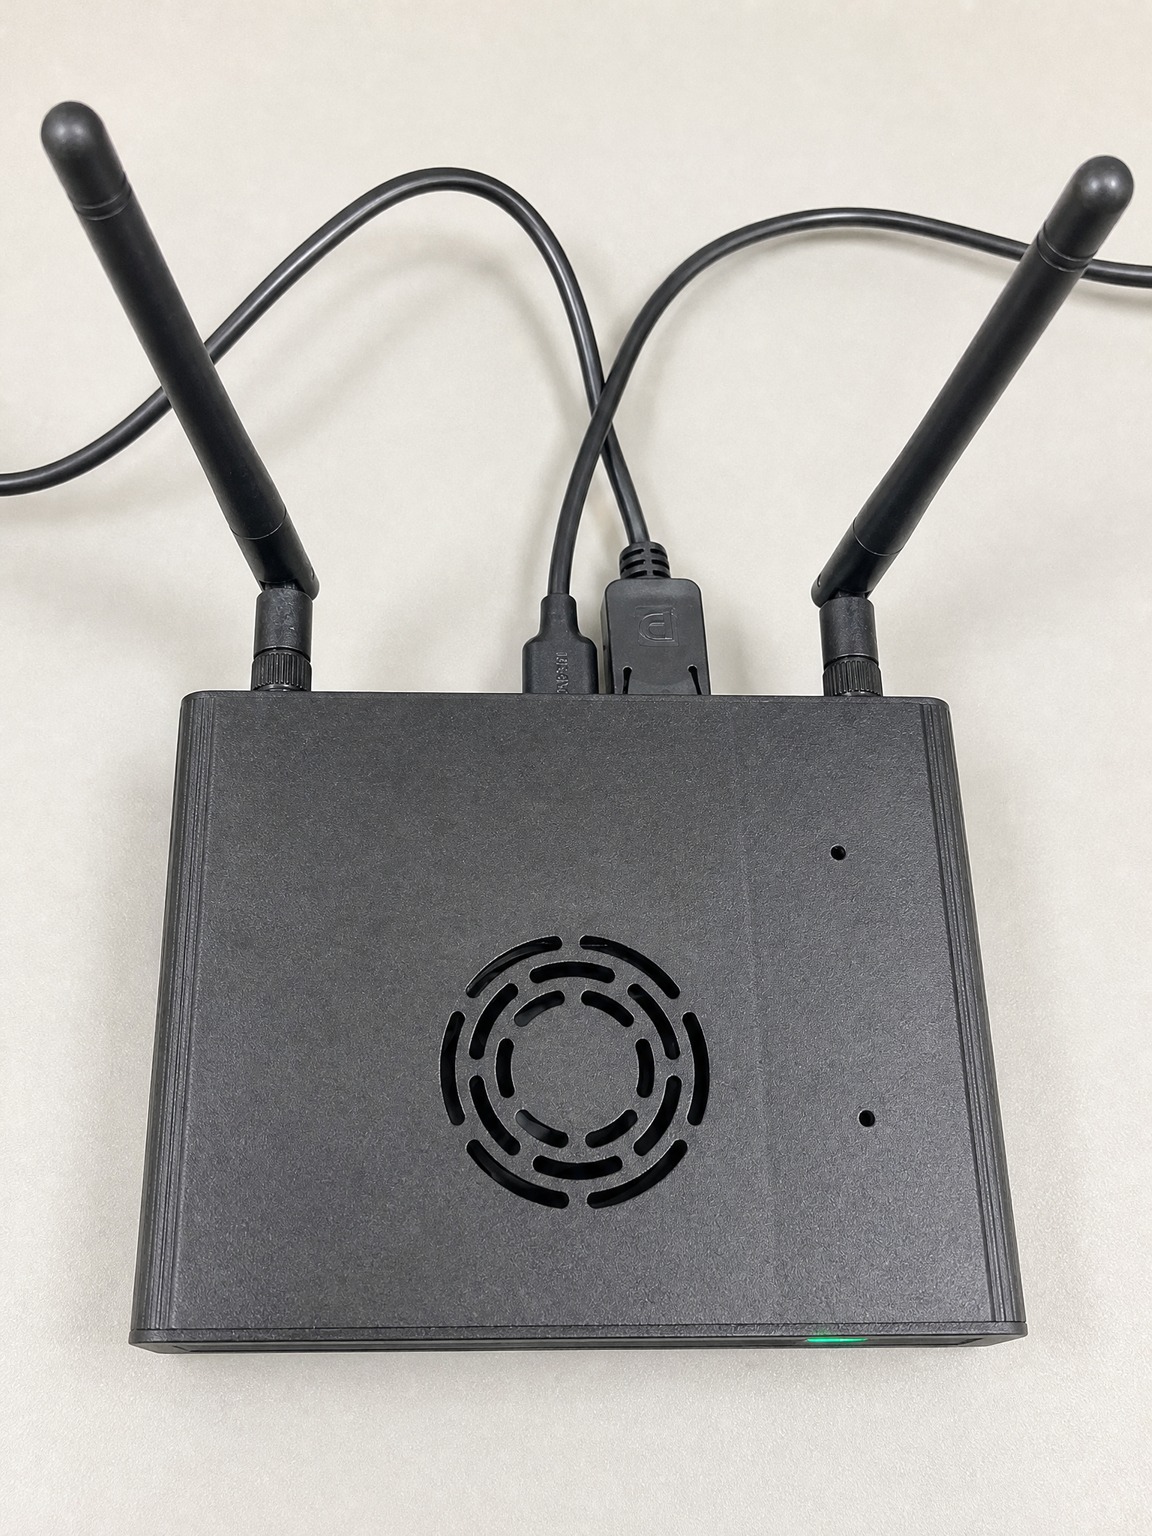
观测预处理 · 请求调度 · LIBERO 动作执行
查看原始实拍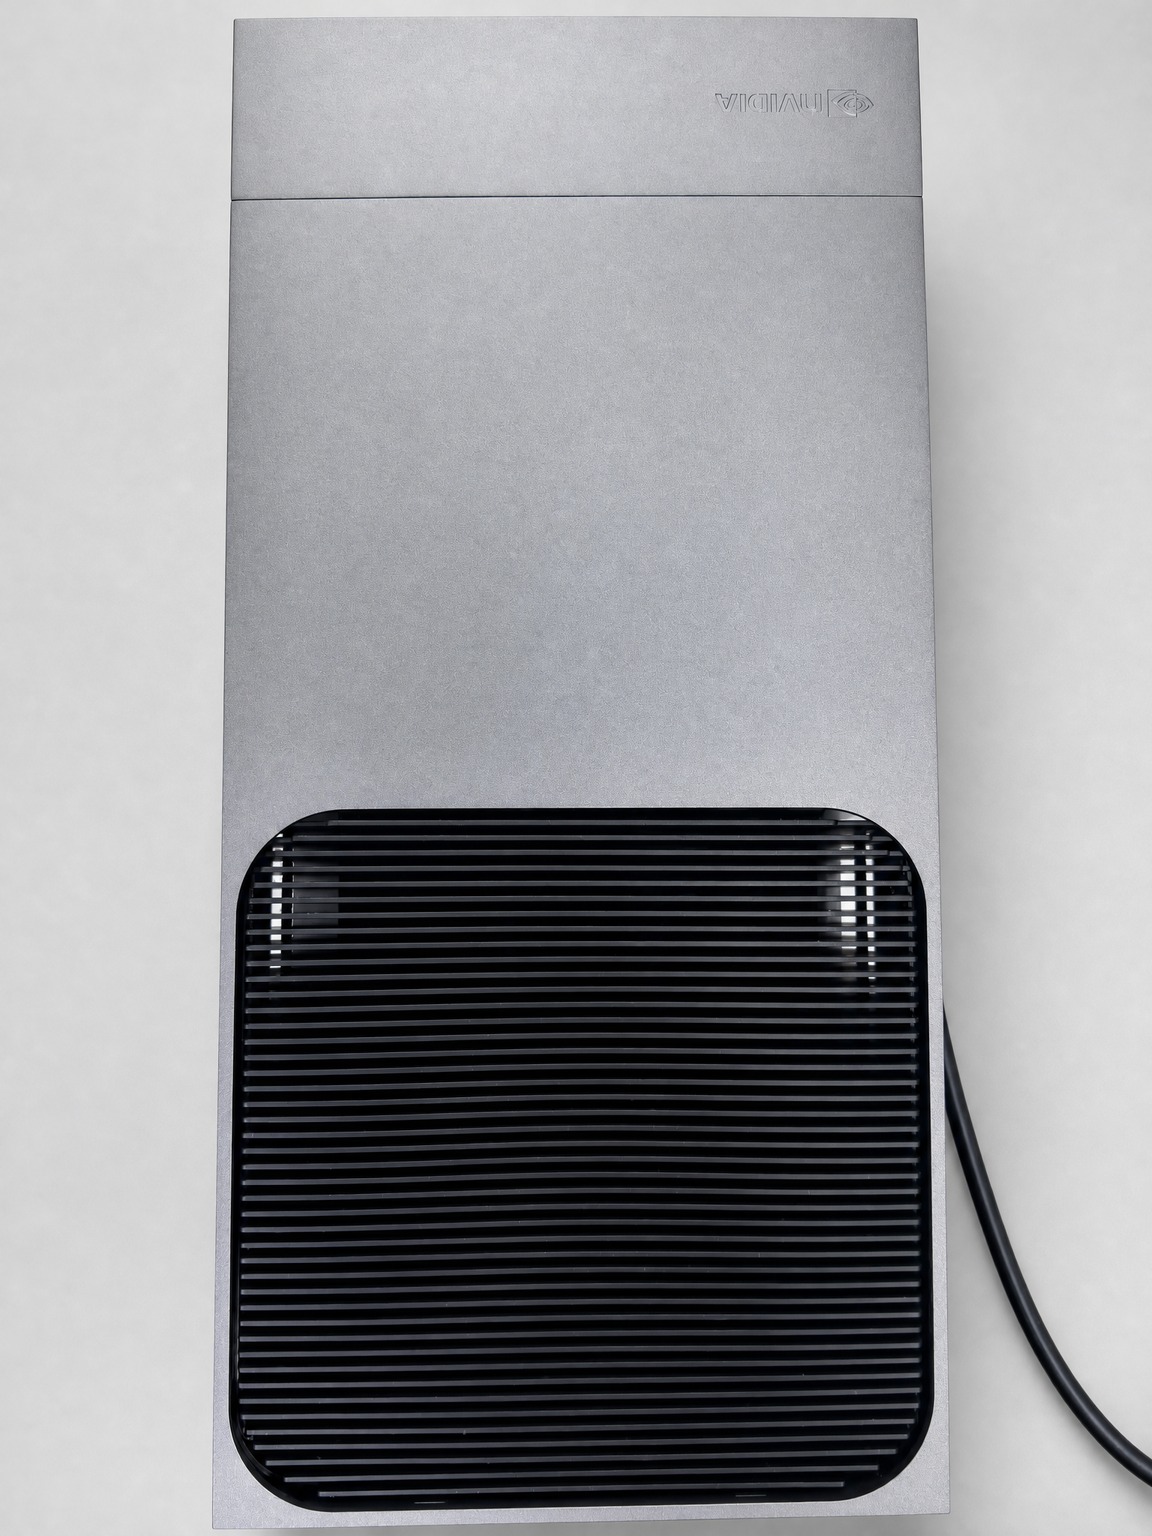
完整 TurboVLA 模型 · 动作反归一化
查看原始实拍实拍整理图:使用 DDS 图像接口清理背景杂物与表面污点,原图保留可核对。硬件容量与角色按项目部署信息标注;照片用于展示实际设备,性能结论以运行记录为准。
| Jetson Orin Nano · 8GB | Jetson Thor · 128GB |
|---|---|
| |
| 观测预处理、调度与动作执行 | 完整模型推理与动作反归一化 |
先理解拆分边界
跨设备传输的是归一化图像、8 维状态和语言指令。DINOv3、BERT、视觉语言交互、状态投影和 ACT 动作解码器全部在 Thor;Orin 不加载模型权重。返回值是可直接供 LIBERO 执行的 12 × 7 动作块。
本项目当前的双设备链路面向 LIBERO 相对动作控制。仓库保留 RoboTwin 训练与评测入口,但其三视角、50 步、14 维动作不适用于当前 split v1 协议。
用同一套输入比较三种调度
Thor
····请求 B推理··············
Orin
A0A1A2A3A4A51/32/33/3B5B6B7B8B9B10B11HHHH
控制步 4 采样,在步 6 合并,裁掉 B 的前 2 步。剩余重叠窗口为 3 步,只融合前六维;夹爪离散切换。
旧块 A新块 B融合权重H = hold
机制示例:H=12、R=4、B=3,仅展示一次重规划;省略所有模式共同的首块等待。Sync 等待槽只表示墙钟时间,Async / Blend 槽表示实际控制步;槽宽不代表实测耗时。
| 模式 | 要解决的问题 | 核心行为 |
|---|---|---|
| Sync | 建立易解释的阻塞基线 | 用完动作块,再获取下一块 |
Async / replace | 在动作执行期间进行推理 | 对齐新动作,替换未来时间线 |
| Blend | 减小新旧指令切换差异 | 对重叠区前六维渐变,夹爪离散切换 |
三种模式采用相同配置评测,通过成功率、控制间隔和往返延迟比较调度效果。
已记录的实测数据
查看 Orin / Thor 本机与 Sync / Async / Blend 对比:展示最新对照的指标、逐任务结果及 JSON/CSV 下载,支持切换比较指标和查看各模式详情。
最短验证路径
- 按设备部署准备依赖、模型与 LIBERO assets。
- Thor 启动模型服务,Orin 执行
--preflight检查。 - 用单任务跑通三种模式,再扩大到多任务、多次试验。
- 按验证与结果核对成功率、控制间隔 p95、hold 与完整原始记录。
文档说明什么
| 需要了解 | 对应页面 |
|---|---|
| 两台设备分别运行什么、传输什么 | 双设备架构 |
| 动作如何对齐、何时融合、延迟时如何处理 | 调度机制 |
| 代码、入口、配置与测试是否形成闭环 | 代码完整性 |
| 功能性、实时性、稳定性、安全性的实现与验证 | 系统能力 |
本站提供代码入口、部署步骤、调度机制和结果分析方法。